چگونه بدون حفظ الگوریتم مکعب روبیک را زیر ۳۰ ثانیه حل کنیم: برای دانشآموزان ابتدایی هم قابل فهم است
در پست قبلی «چگونه بدون حفظ الگوریتم مکعب روبیک را حل کنیم»، یاد گرفتید که چگونه با منطق جابجاییها، بدون حفظ هیچ الگوریتمی، یک مکعب روبیک را حل کنید. آن مقاله با استقبال گرم بسیاری از افراد مواجه شد.
اگر گامبهگام طبق آن پیش رفته باشید، احتمالاً اکنون میتوانید هرچند دست و پا شکسته مکعب را کامل حل کنید؛ با چند صد بار تمرین، رسیدن به زیر ۱ دقیقه بسیار آسان خواهد بود. اما اگر باز هم سرعت بیشتری بخواهید چه؟
اگر “اسپیدکیوبینگ” را جستجو کنید، تمام آموزشها یک چیز را به شما میگویند: اگر میخواهید زیر ۳۰ ثانیه بروید، ابتدا باید صدها الگوریتم CFOP را حفظ کنید.
این مقاله میخواهد به شما بگوید که میتوانید بدون حفظ حتی یک الگوریتم، زیر ۳۰ ثانیه شوید.
من از ۷ مه ۲۰۲۶ که برای اولین بار مکعب روبیک را کامل حل کردم، تا ۴ اوت که به Ao100 زیر ۳۰ ثانیه رسیدم، ۸۹ روز طول کشید. در این مدت، من حتی یک الگوریتم CFOP را حفظ نکردم و فقط در اوقات فراغت با آن بازی میکردم. اینها دادههای ثبت زمان ۴۴۴۱ حل من هستند.
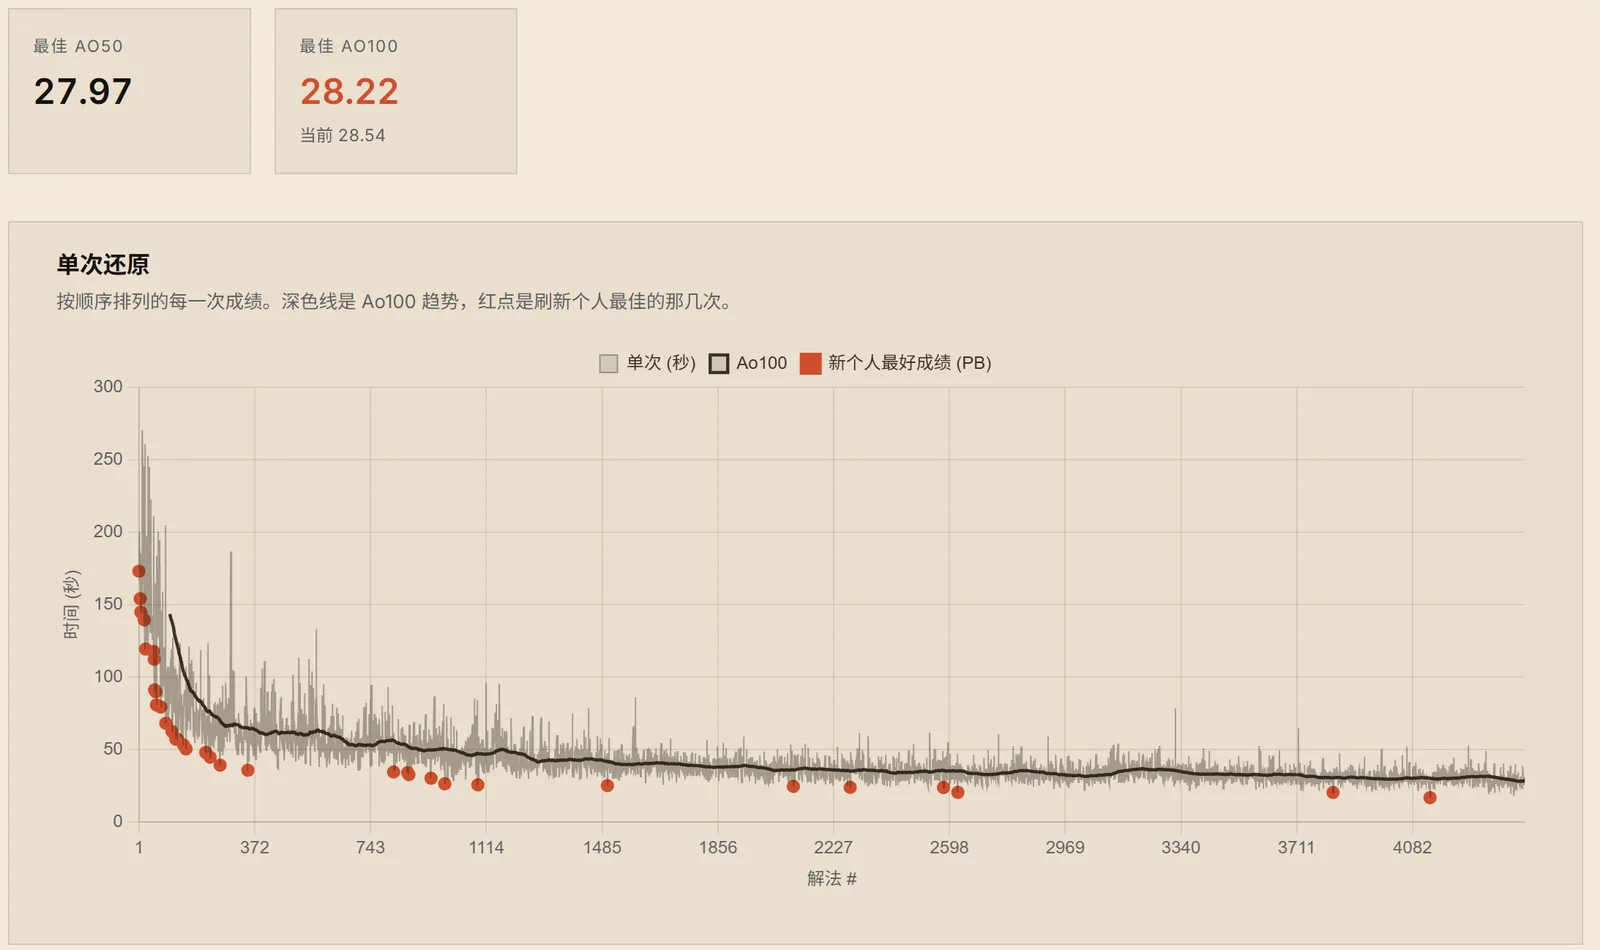
شکل: منحنی عملکرد ۴۴۴۱ حل. خط خاکستری زمان هر حل را نشان میدهد، خط تیره روند Ao100 را، و نقاط قرمز دفعاتی هستند که رکورد شخصیام را شکستم. بهترین Ao100 من ۲۸.۲۲ ثانیه بود.
با تمرین آگاهانه و مداوم، هر کسی میتواند در عرض چند ماه از صفر به زیر ۳۰ ثانیه برسد.
زیر ۳۰ ثانیه یعنی چه؟ در اولین مسابقات جهانی مکعب روبیک در سال ۱۹۸۲، زمان قهرمان ۲۲.۹۵ ثانیه بود که بعدها توسط WCA به عنوان اولین رکورد جهانی رسمی تأیید شد؛ نفر دهم با ۲۹.۱۱ ثانیه، خود جسیکا فریدریش، خالق CFOP که در بخش بعدی دربارهاش صحبت خواهیم کرد، بود. به عبارت دیگر، یک آماتور امروزی که در چند ماه به زیر ۳۰ ثانیه میرسد، میتوانست در سال ۱۹۸۲ جزو ده نفر برتر جهان باشد.
در ادامه، من با شما به اشتراک خواهم گذاشت که چگونه گام به گام به این هدف رسیدم و کل روش تمرین را به طور کامل در اختیارتان قرار خواهم داد.
چرا دنیای اسپیدکیوبینگ بر حفظ الگوریتم تأکید دارد؟
اول یک چیز را روشن کنیم: چرا “سریع بودن” و “حفظ الگوریتم” در ذهن همه به هم گره خوردهاند؟
در اوایل دهه ۱۹۸۰، پروفسور چکیالاصل، جسیکا فریدریش (که بعدها در دانشگاه بینگهمتون آمریکا در زمینه پزشکی قانونی دیجیتال تحقیق میکرد) مجموعهای از روشهای لایهبهلایه را سازماندهی کرد که بعدها CFOP (Cross، F2L، OLL، PLL) نام گرفت. ایده این روش این است: تمام حالات ممکن لایه بالا را فهرست کرده و برای هر حالت یک الگوریتم بهینه تعیین کنید. شما حالت را تشخیص میدهید، الگوریتم را اجرا میکنید، و نیازی به فکر کردن ندارید.
این روش بسیار سریع است. تقریباً تمام رکوردهای جهانی با CFOP زده شدهاند. بنابراین، تمام آموزشها آن را درس میدهند، تمام ویدیوها درباره آن صحبت میکنند، و “یادگیری اسپیدکیوبینگ” برابر با “یادگیری CFOP” شده است، و یادگیری CFOP برابر با حفظ ۱۱۹ الگوریتم.
اما توجه داشته باشید که “حفظ الگوریتم” ویژگی خاص روش CFOP است، نه ویژگی “سریع بودن” به خودی خود. دلیل اینکه CFOP نیاز به حفظ کردن دارد، این است که مسیر فهرست کردن تمام حالات را انتخاب کرده است. فهرست کردن نیاز به حافظه دارد، و این بهایی است که میپردازد.
آیا روشی هست که این مسیر فهرست کردن را طی نکند؟ بله.
روش حل بدون حفظ الگوریتم: روش رو
در سال ۲۰۰۳، گیل رو، فرانسوی، رویکردی کاملاً متفاوت را معرفی کرد. به جای لایهبهلایه چیدن، ابتدا دو “بلوک” ۱×۲×۳ در چپ و راست ساخته میشود، سپس چهار گوشه لایه بالا حل میشوند، و در نهایت تنها شش قطعه لبه باقی میمانند که با استفاده از حرکات لایه میانی M و لایه بالا U کار به پایان میرسد.
در پست قبلی ما یک بار با این چارچوب مکعب را حل کردیم. در اینجا مراحل چهارگانه آن را دوباره مرور میکنیم، این بار با تمرکز بر اینکه “هر مرحله به چه چیزی برای حفظ کردن نیاز دارد”:
| مرحله | محتوا | الگوریتمهای مورد نیاز برای حفظ |
|---|---|---|
| ۱. بلوک اول | ساخت یک بلوک ۱×۲×۳ | ۰ الگوریتم، کاملاً بصری |
| ۲. بلوک دوم | ساخت بلوک متقارن دیگر | ۰ الگوریتم، کاملاً بصری |
| ۳. CMLL | قرار دادن چهار قطعه گوشه لایه بالا در جای خود | ۹ الگوریتم، همه از چرخشهای سهتایی قابل استخراج هستند |
| ۴. LSE | شش قطعه لبه نهایی | ۰ الگوریتم، فقط با چرخش لایه بالا و لایه میانی (M و U) |
در سه مرحله از چهار مرحله نیازی به هیچ الگوریتمی نیست. تنها مرحلهای که نیاز به CMLL دارد، در مجموع ۴۲ حالت مختلف دارد، اما شما نیازی به حفظ ۴۲ الگوریتم ندارید. چرخش سهتایی گوشهها R U’ L’ U R’ U’ L U که در پست قبلی توضیح داده شد، به همراه آینه آن و چند تغییر، میتواند تمام حالات را پوشش دهد، فقط کمی کندتر خواهد بود.
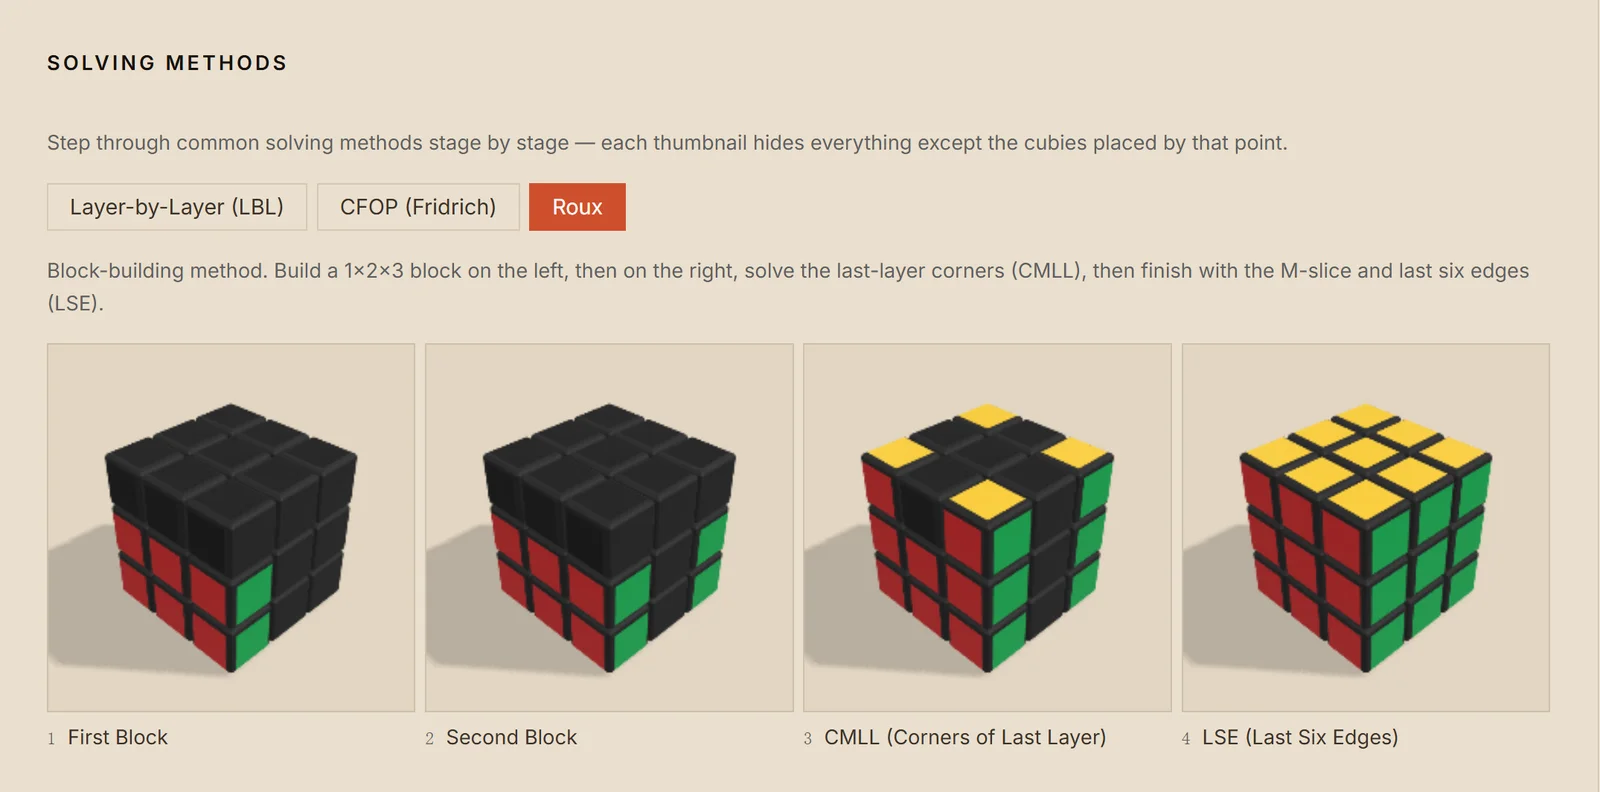
شکل: چهار مرحله روش رو. در هر مرحله فقط قطعاتی که تا آن مرحله حل شدهاند نمایش داده شدهاند: بلوک اول ← بلوک دوم ← CMLL (چهار گوشه بالا) ← LSE (شش لبه نهایی). برشی از پنل “روش حل” در صفحه مکعب سهبعدی من.
به همین دلیل است که روش رو میتواند بدون حفظ الگوریتم انجام شود: این روش بخشهایی که نیاز به حافظه دارند را به گوشهای کوچک فشرده کرده است، و بقیه را کاملاً به مشاهده، درک و مهارت میسپارد.
از ۱۶۵ ثانیه به ۲۸ ثانیه: چهار مرحله
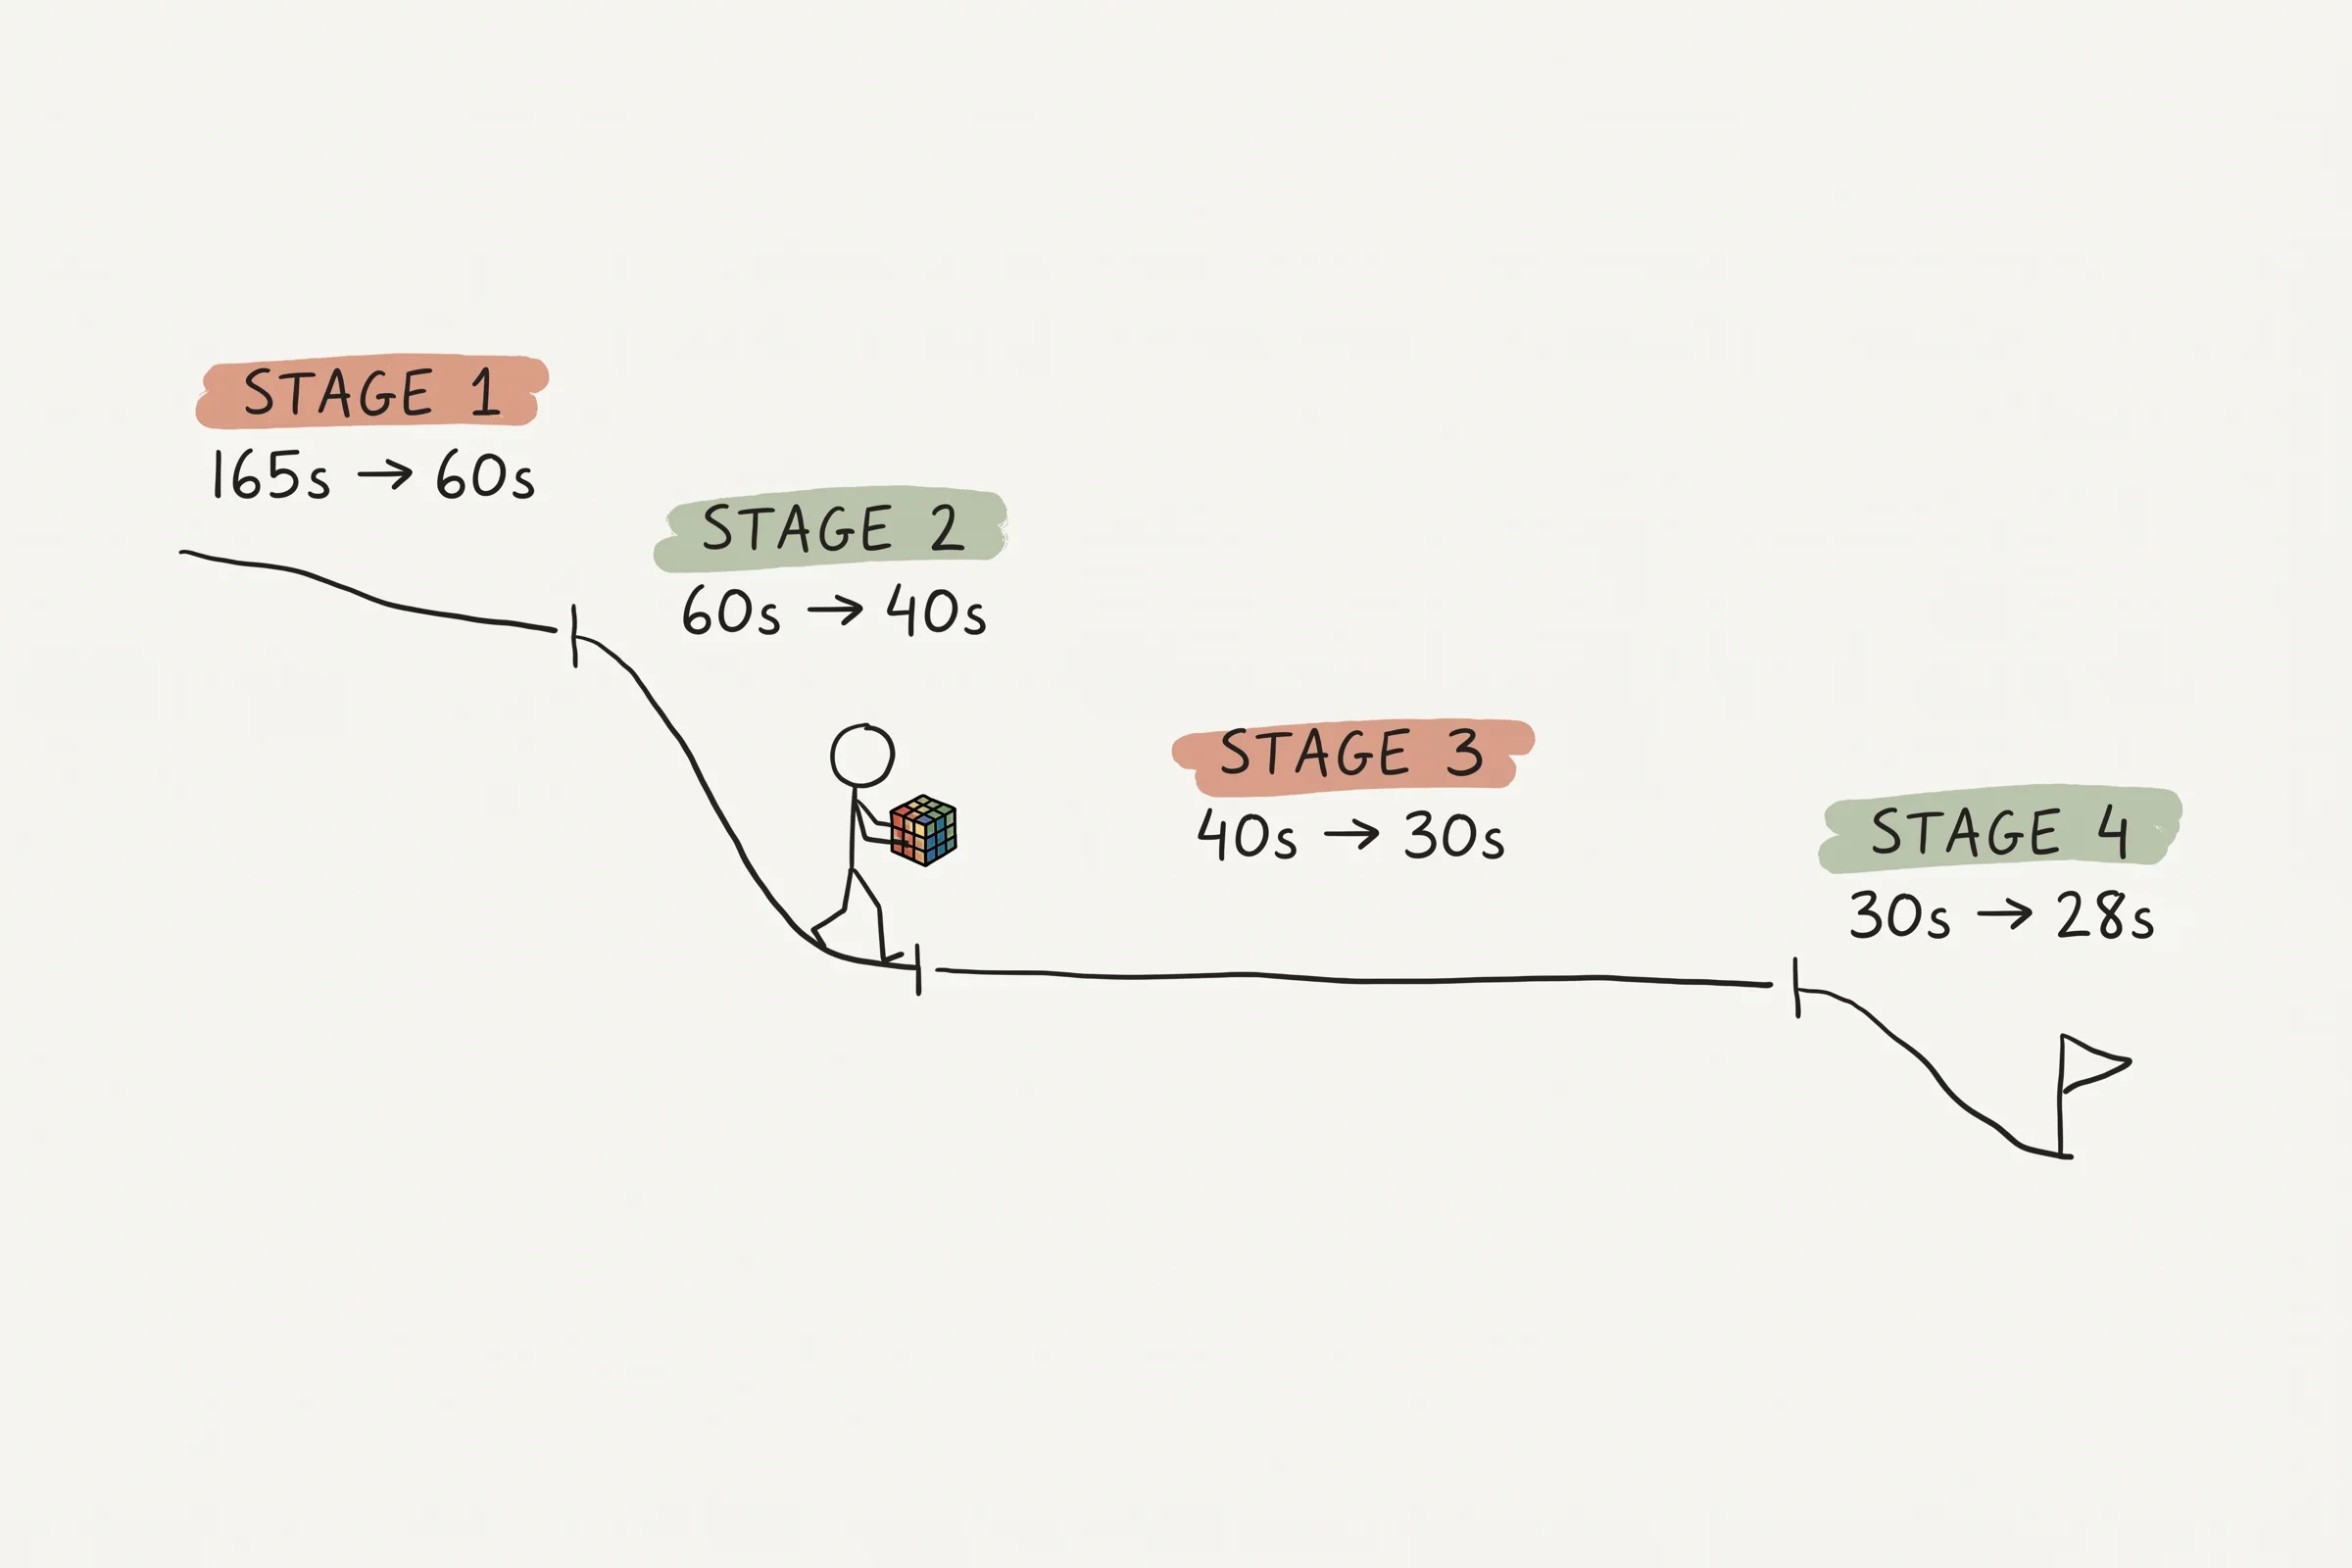
شکل: بازه زمانی چهار مرحله. مرحله اول ۳ هفته، مرحله دوم ۱۱ روز، مرحله سوم دو ماه، مرحله چهارم تا امروز.
مرحله اول: ۱۶۵ ثانیه ← ۶۰ ثانیه (هفته ۱ تا ۳)
دادهها: ۷ مه تا ۲۷ مه. میانگین هفته اول ۱۶۵ ثانیه، هفته سوم ۶۸ ثانیه. این مرحله، گذار از تازهکاری به سطح مقدماتی است؛ در این تکرارها بهتدریج میفهمید که هر حرکت دقیقاً چه معنایی دارد و کدام مهرهها در حال جابهجایی هستند.
کجا گیر کرده بودی؟ بلوک اول بسیار نامسلط بود، پیدا کردن هر جفت گوشه-لبه زمان زیادی میبرد. و پس از پیدا کردن یک جفت، مبتدیان همیشه دوست دارند مکث کنند و به مشاهده ادامه دهند.
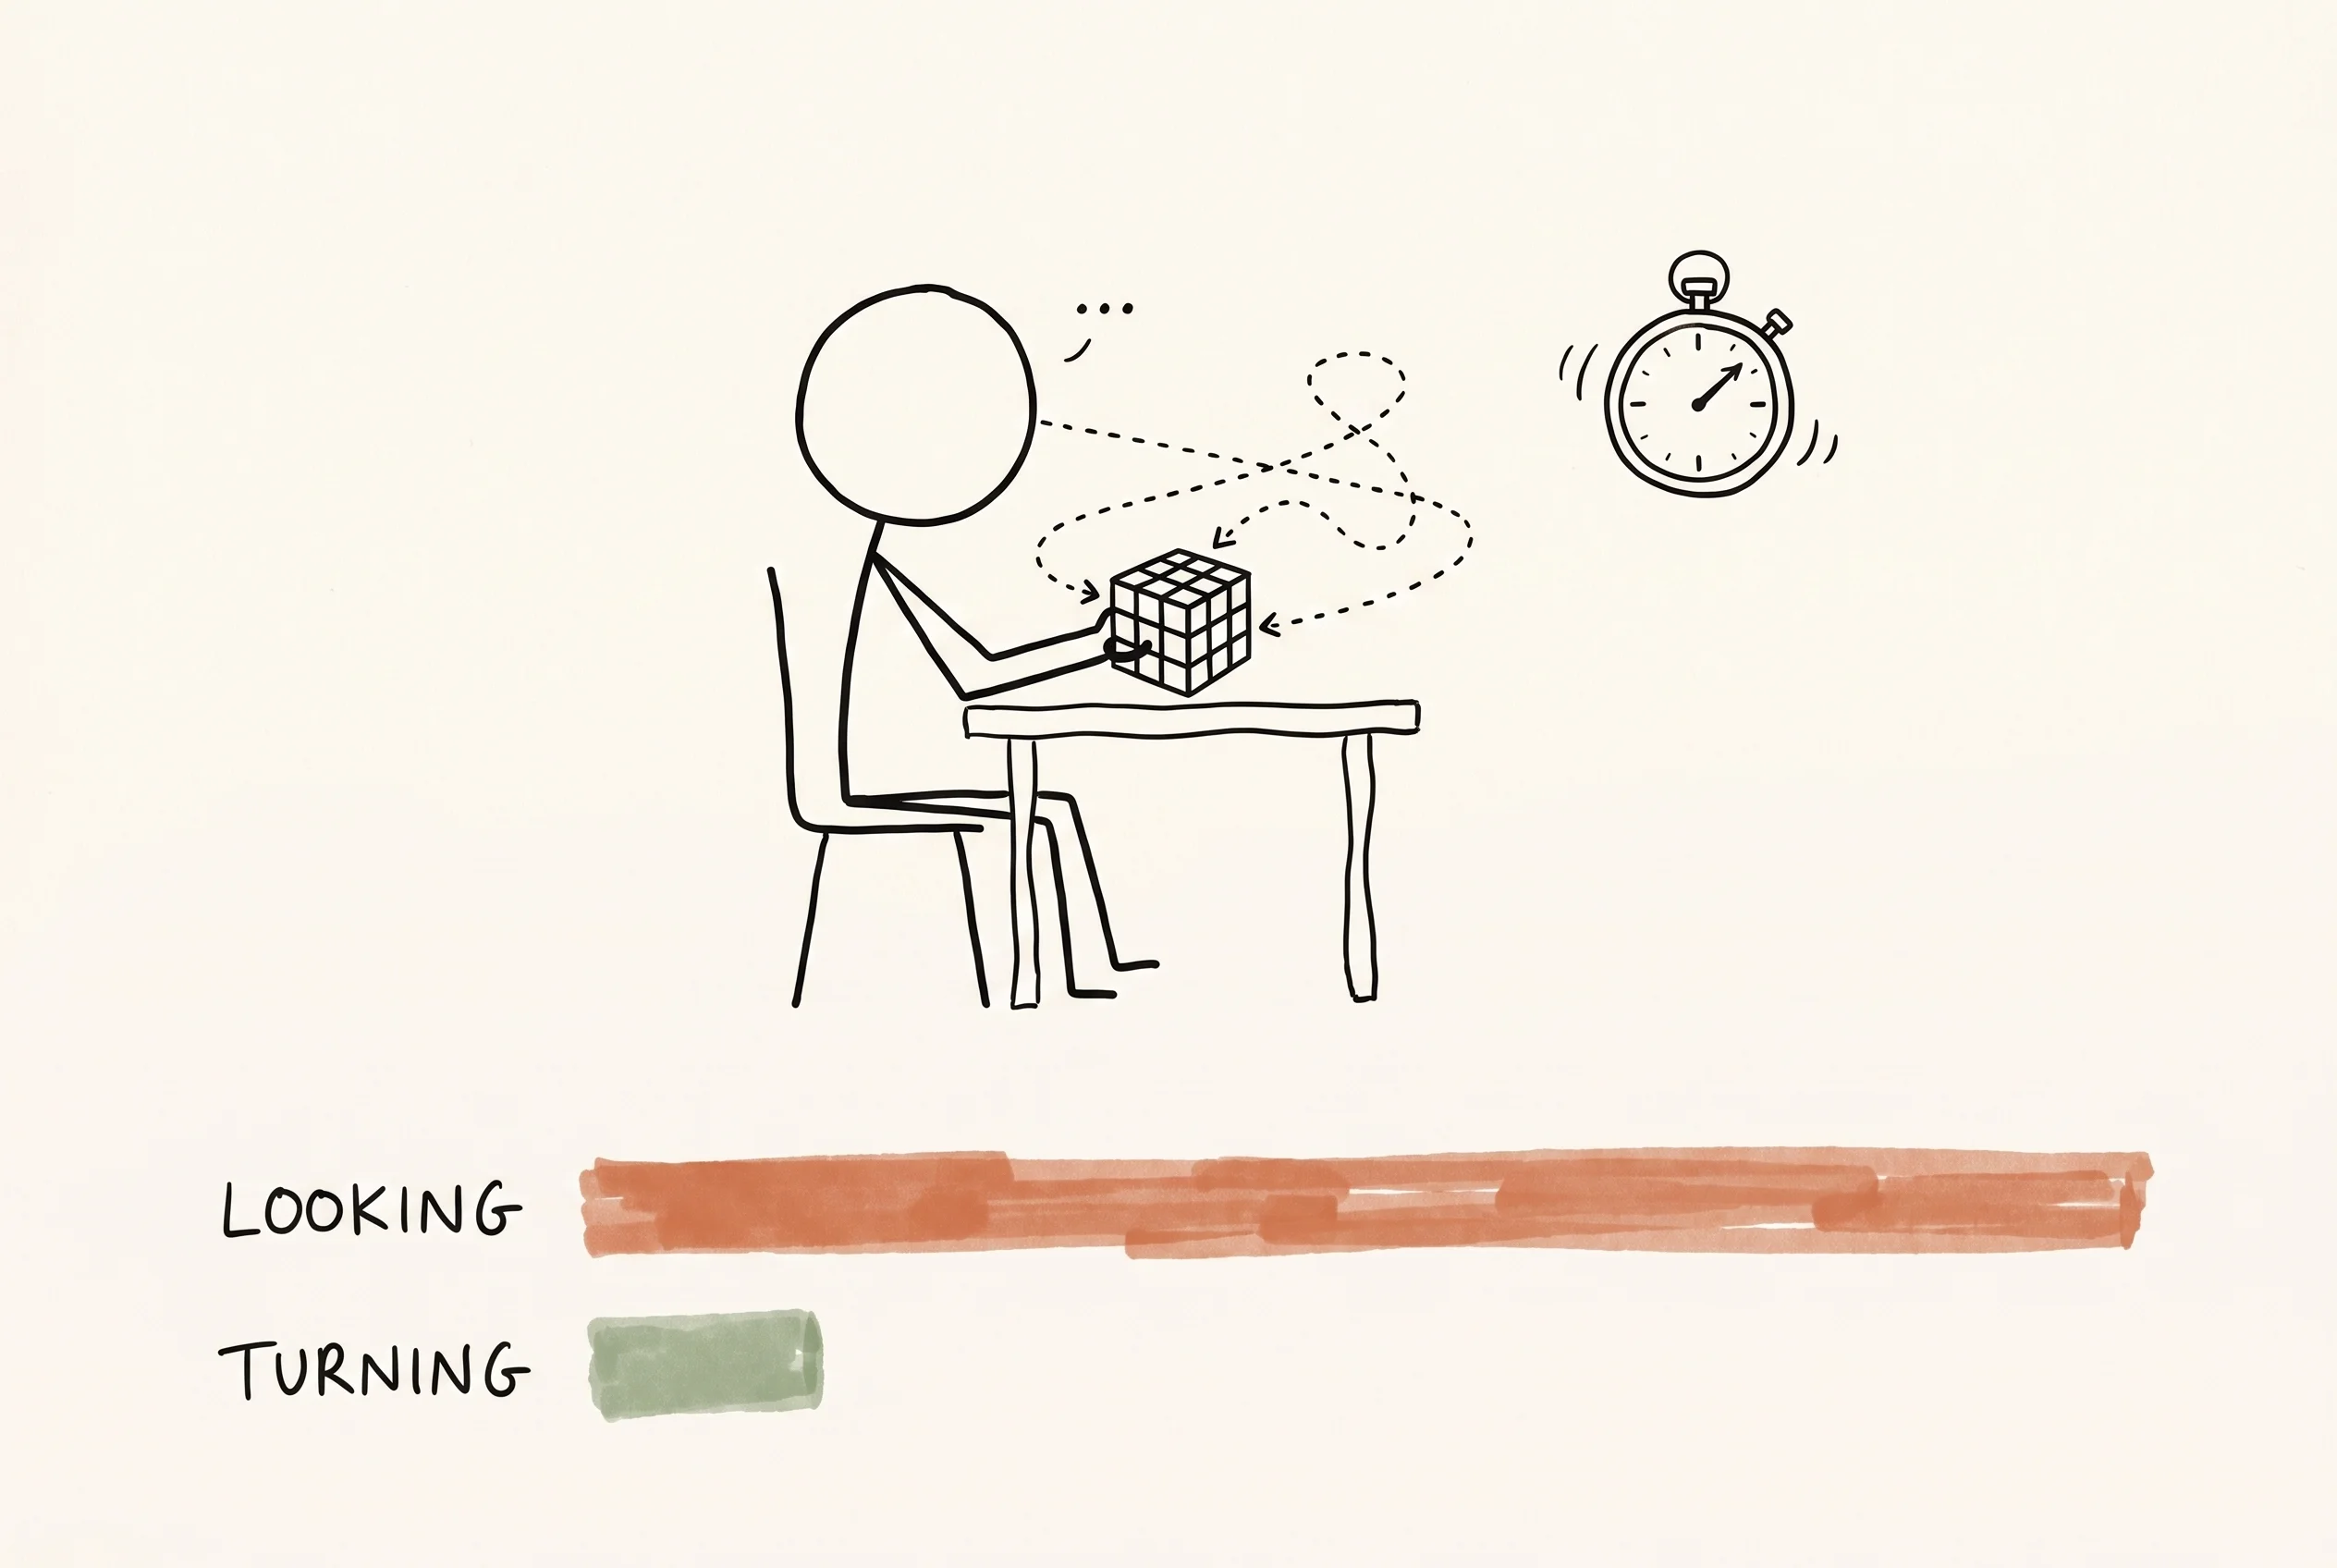
شکل: مبتدیان زمان خود را کجا صرف میکنند. دستها متوقف شدهاند و چشمها در حال جستجو در مکعب هستند؛ زمان “جستجو” چندین برابر زمان “چرخش” است.
چه چیزی را تمرین کنیم؟
بزرگترین دشمن در این مرحله کندی دست نیست، بلکه کندی چشم است. شما زمان بسیار بیشتری را صرف “جستجو” میکنید تا “چرخش”. بنابراین:
- زاویه دید را ثابت نگه دارید، مکعب را نچرخانید. همانطور که در پست قبلی گفته شد، زاویه دید در روش رو ثابت است. در این مرحله باید “نچرخاندن مکعب” را به حافظه عضلانی خود تبدیل کنید. هر بار که میخواهید مکعب را بچرخانید، مکث کنید و از خود بپرسید: آیا میتوانم قطعه مورد نظرم را از این زاویه ببینم؟
- آهسته حل کردن (Slow solving). زمانگیری نکنید، اما حرکات باید پیوسته و بدون هیچ مکثی باشند. هر حرکت میتواند بسیار آهسته باشد، اما نباید توقف کنید. نکته اصلی این است که وقتی دست شما حرکت قبلی را انجام میدهد، چشم شما باید به حرکت بعدی توجه کند، این هسته اصلی آهسته حل کردن است. این ممکن است به نظر کند شدن بیاید، اما در واقع در حال آموزش چشمان شما برای درک رابطه بین موقعیت قطعه و موقعیت نهایی آن است.
- فقط بلوک اول را تمرین کنید. مکعب را به هم بریزید، بلوک اول را بسازید، دوباره به هم بریزید، و دوباره بلوک اول را بسازید. ادامه ندهید. بلوک اول آزادترین مرحله در روش رو و بهترین مرحله برای آموزش مشاهده است.
در این مرحله هیچ الگوریتم جدیدی یاد نگیرید. گلوگاه شما در حال حاضر الگوریتمها نیستند.
مرحله دوم: ۶۰ ثانیه ← ۴۰ ثانیه (هفته ۴ و ۵)
دادهها: ۲۷ مه تا ۷ ژوئن، ۱۱ روز. این سریعترین بخش کاهش زمان در کل فرآیند بود؛ این مرحله دورهای است که بیشترین بازخورد مثبت را دریافت میکنید، هر بار یادگیری و بهینهسازی حرکات، بلافاصله در زمان حل اثر میگذارد و لذت رکوردشکنیهای هر روزه با چیزهای کمی قابل مقایسه است.
کجا گیر کرده بودی؟ حرکات ناپیوسته. مکعب گیر میکرد.
چه چیزی را تمرین کنیم؟
در این مرحله، باید حرکات هر مرحله را بهینه کنید و بر اساس درک خود، مهارت هر حرکت را افزایش دهید.
- بلوک دوم. بلوک دوم دشوارتر از بلوک اول است، زیرا فضای کمتری (نصف) دارید و نمیتوانید بلوک اول را که ساختهاید، خراب کنید. حرکات کلیدی R، r (دو لایه راست)، M، U هستند. در این مرحله باید یاد بگیرید که از r و M به جای R برای جابجایی قطعات استفاده کنید، به این ترتیب بلوک اول هرگز خراب نمیشود. بهینهسازی مراحل حرکت، یعنی صرفهجویی در زمان. مثلاً، سه بار چرخش ساعتگرد معادل یک بار چرخش پادساعتگرد است.
- تسلط بر لایه M. مرحله آخر روش رو تماماً با M و U انجام میشود، و روانی چرخش لایه M مستقیماً حداقل سرعت شما را تعیین میکند. با انگشت حلقه یا میانی M را فشار دهید و ریتم M’ U M’ U را تمرین کنید.
- تشخیص شکل CMLL. در پست قبلی، ما با چرخشهای سهتایی “سعی” میکردیم چهار گوشه را پیدا کنیم. حالا باید قبل از انجام حرکت، ابتدا نگاه کنید: قبل از چرخاندن لایه بالا، به جهتگیری زرد چهار گوشه نگاه کنید و تشخیص دهید که چند گوشه “خوب” دارید (۰، ۱، ۲ یا ۴). سپس مستقیماً حرکت مربوطه را انجام دهید. شما همچنین میتوانید با تعداد بسیار کمی الگوریتم، افزایش چشمگیری در کارایی خود ایجاد کنید که بسیار مقرون به صرفه است. بسیاری از این الگوریتمها نیازی به حفظ کردن کورکورانه ندارند، بلکه باید در حین انجام آنها را درک کنید.
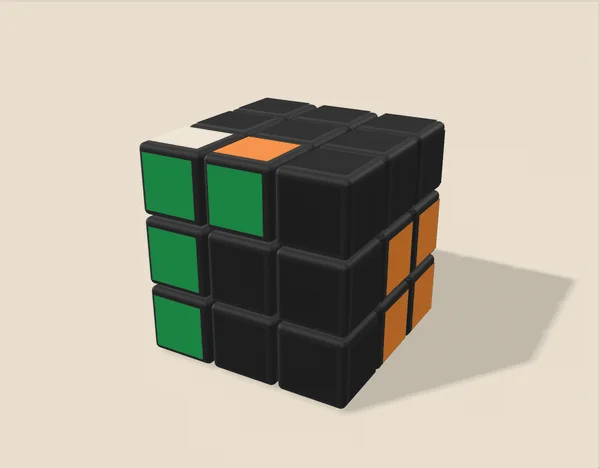
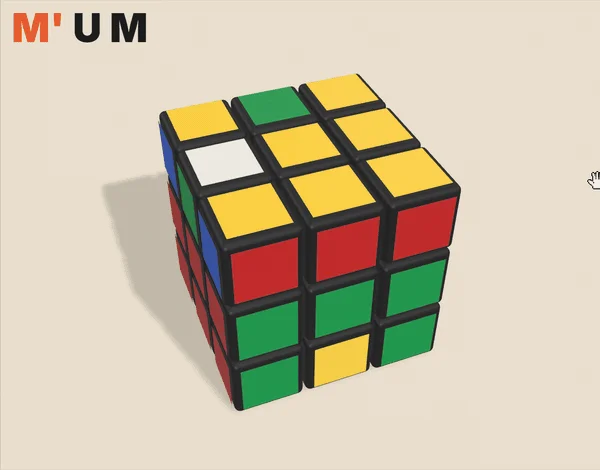
شکل چپ: زاویه دید هنگام ساخت بلوک دوم. بلوک اول تکمیل شده است، فقط با چهار حرکت R، r، M، U جفت گوشه-لبه سمت راست را وارد کنید، بلوک اول هرگز لمس نخواهد شد. شکل راست: M’ U M، رایجترین مجموعه حرکات در نیمه دوم روش رو. لایه میانی بالا میآید، لایه بالا کمی میچرخد، لایه میانی برمیگردد، سه حرکت برای جابجایی یک جفت لبه در لایه بالا و میانی.
میتوانید به نسخه خلاصه و بسیار مبتدیپسند کتابخانه الگوریتم روش رو که جمعآوری کردهام نگاه کنید. صفحه CMLL دو مرحلهای است: ۷ الگوریتم جهتدهی + ۲ الگوریتم موقعیتیابی، در مجموع ۹ الگوریتم. اینها انتخابهای مقرونبهصرفه برای افزایش سرعت هستند، به راحتی یاد گرفته میشوند و با تسلط بر هر مجموعه حدود ۱ تا ۲ ثانیه سریعتر میشوید. با کمی تمرین، به سرعت مسلط خواهید شد، برخی از آنها قبلاً در مقاله قبلی معرفی شدهاند و نیازی به حفظ همه آنها نیست تا به زیر ۳۰ ثانیه برسید.
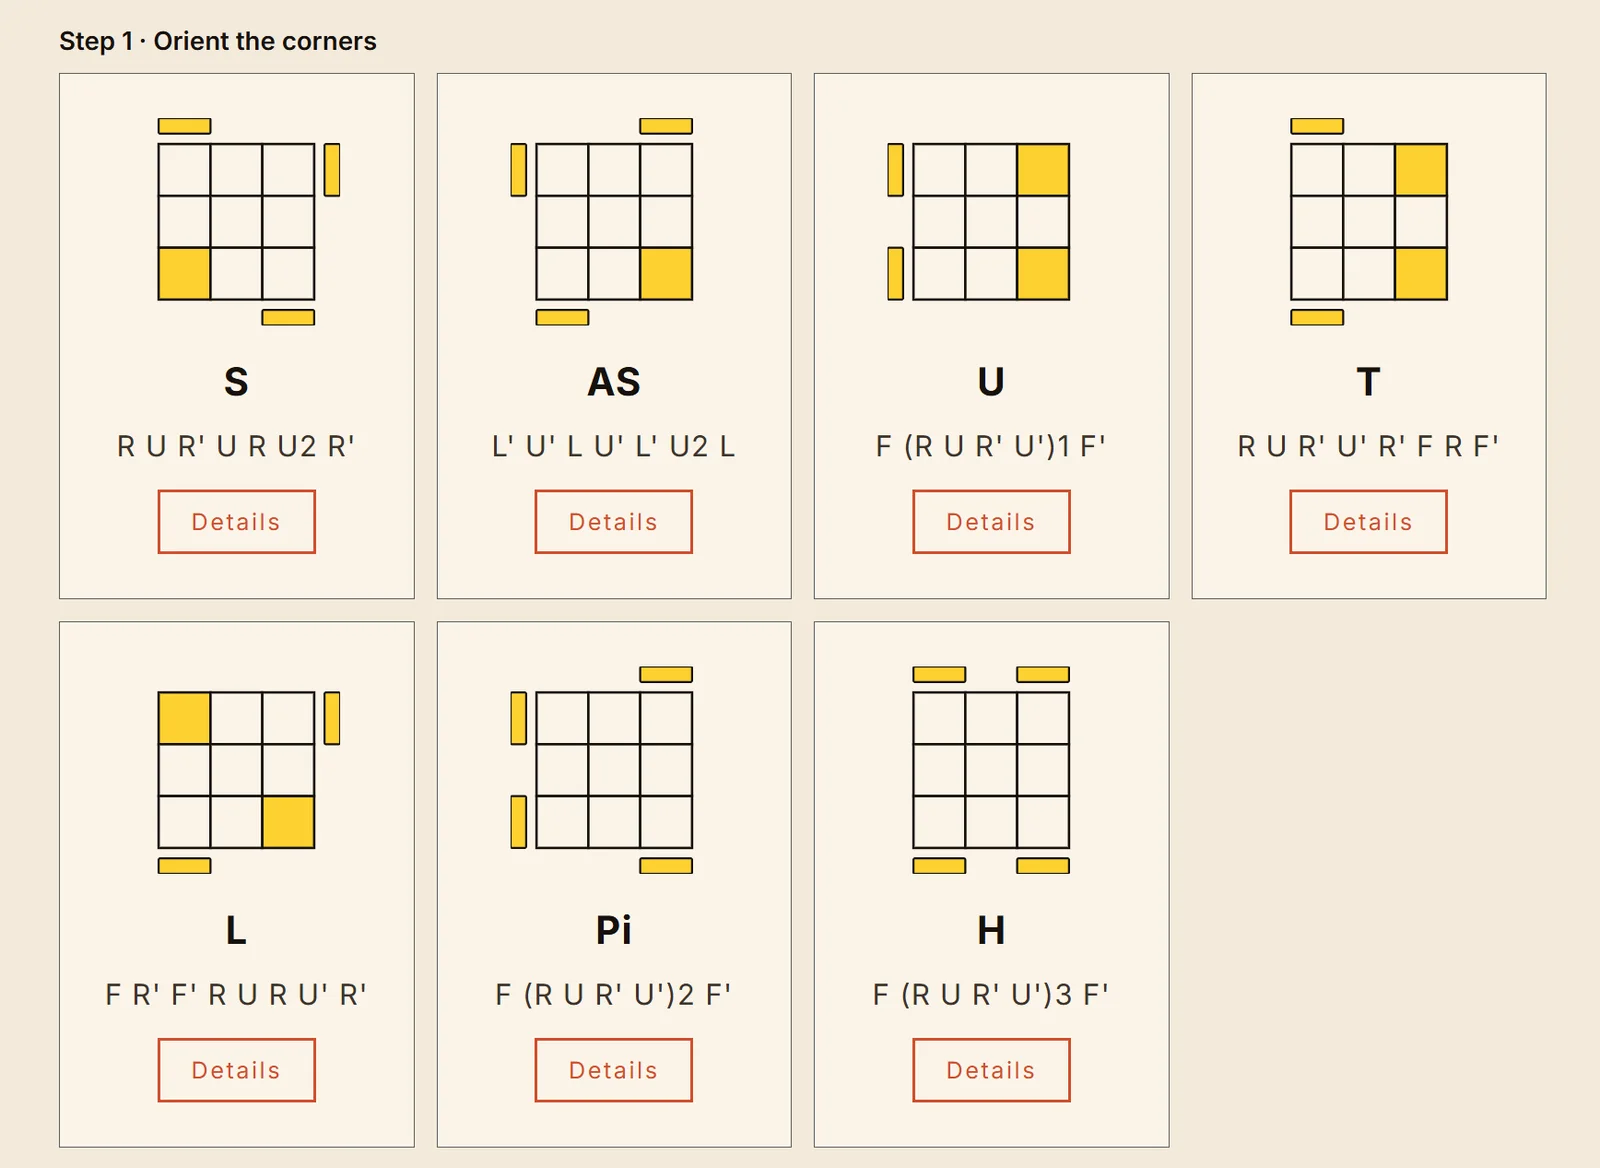
شکل: مرحله اول CMLL دو مرحلهای، هفت جهتگیری قطعات گوشه. در نمای از بالا، رنگ زرد نشاندهنده رنگ سطح بالا است که رو به بالا قرار دارد، و نوارهای کوچک بیرونی نشان میدهند که رنگ سطح بالا آن گوشه به سمت کناره است. شکل را بر اساس تعداد گوشههای زرد تشخیص دهید: ۰ گوشه H یا Pi است، ۱ گوشه S یا AS است، ۲ گوشه U، T یا L است.
پس از همراستا کردن بالای زرد، میتوانید از این دو الگوریتم برای همراستا کردن کنارههای قطعات گوشه استفاده کنید.
اگر یک وجه از قبل همرنگ شده است، مثلاً رنگ قرمز در یک وجه همرنگ شده است، آن را به سمت چپ بچرخانید، سپس میتوانید الگوریتم جابجایی مجاور را انتخاب کنید. اگر هیچ وجهی همرنگ نشده است، الگوریتم جابجایی قطری را انتخاب کنید.
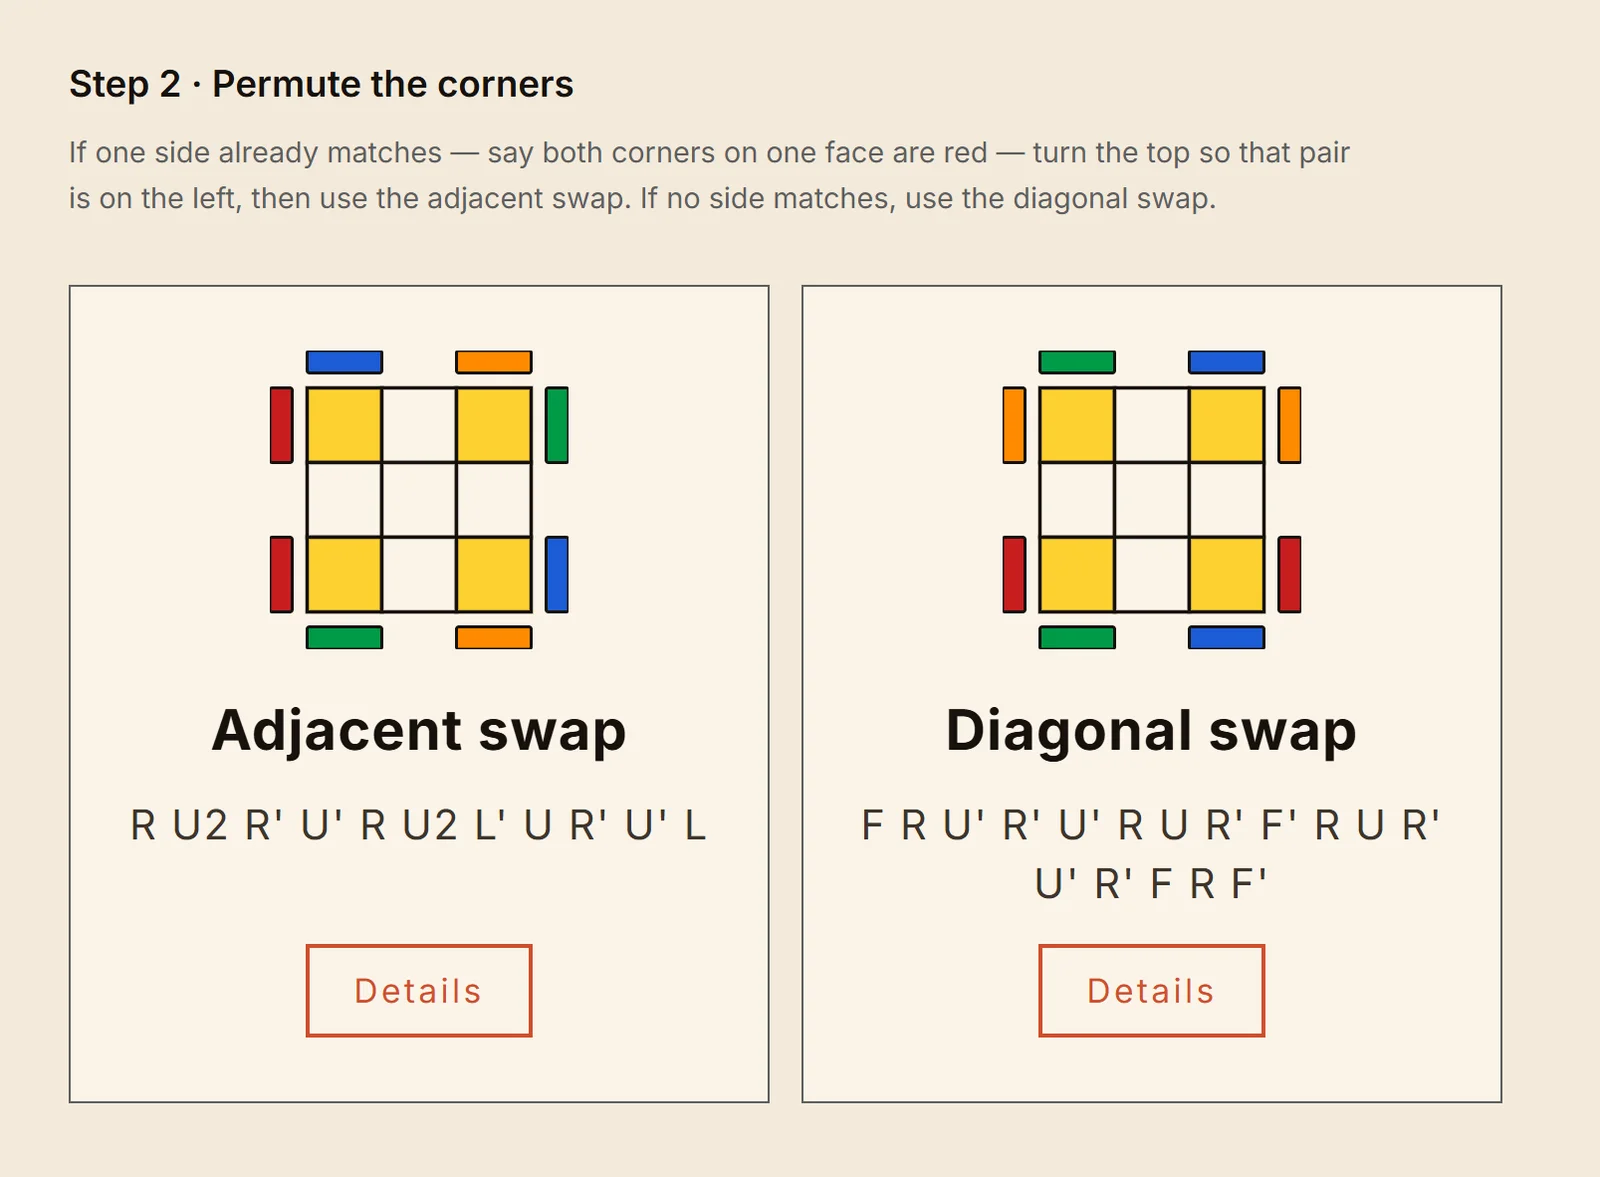
شکل: مرحله دوم CMLL دو مرحلهای، دو موقعیت قطعات گوشه. در تصویر چپ، رنگ قرمز دو گوشه سمت چپ از قبل همرنگ شده است، از جابجایی مجاور استفاده کنید؛ در تصویر راست هیچ وجهی همرنگ نشده است، از جابجایی قطری استفاده کنید.
میتوانید با آهسته حل کردن زیاد، هر مجموعه الگوریتم را درک کنید. آنها را به عنوان الگوریتم در نظر نگیرید، بلکه به عنوان مجموعهای از حرکات ثابت. میتوانید با کاوش آهسته خودتان این حرکات را کشف کنید، اما فهرست کردن آنها در اینجا میتواند شما را از طی کردن مسیرهای اشتباه باز دارد.
یک چیز دیگر، که از هر تمرینی مؤثرتر است: کمی پول خرج کنید و یک مکعب روبیک جدید بخرید. اگر مکعب شما هنوز از آن قدیمیهاست که با هر چرخش صدای “کاکا” میدهد و گیر میکند، یک مکعب سه در سه مغناطیسی مدرن بخرید. جدیدترین مکعبها به شما قدرت بهینهسازی مهندسی را نشان میدهند، چرخشهای روان، بازگشت خودکار به موقعیت، و تقریباً بدون گیر کردن. فقط با تعویض مکعب، میانگین زمان شما ممکن است ناگهان ۱۵ ثانیه سریعتر شود. انتخاب مقرونبهصرفه MoYu RS3 M V5 (نسخه مگلو + توپ هسته) است، حدود بیست دلار، که تا زیر ۲۰ ثانیه کافی است.
مرحله سوم: ۴۰ ثانیه ← ۳۰ ثانیه (هفته ۵ تا ۱۳، دو ماه)
دادهها: ۷ ژوئن تا ۴ اوت. Ao100 از ۳۹.۸ ثانیه به ۲۹.۹ ثانیه رسید که ۵۸ روز طول کشید. در این مرحله ممکن است گهگاهی نتایجی زیر ۳۰ ثانیه داشته باشید، اما فقط با شانس بسیار زیاد رخ میدهد. و با کاهش میانگین زمان حل، دشواری بهبود ۱ ثانیه به صورت تصاعدی افزایش مییابد. (Ao100 نمایانگر میانگین زمان ۱۰۰ حل اخیر است، پس از حذف ۵٪ از بهترین و بدترین رکوردها)
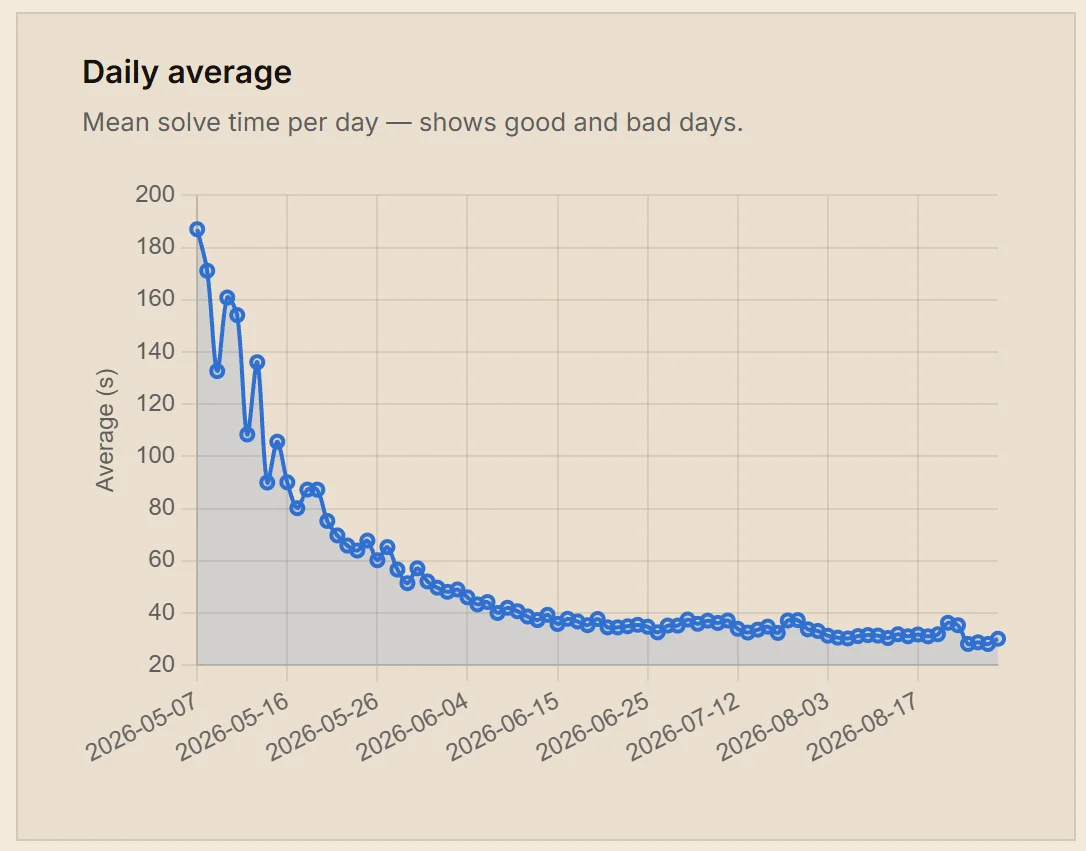
شکل: میانگین امتیاز روزانه. پس از اواسط ژوئن، منحنی تقریباً افقی شد و دو ماه بین ۳۰ تا ۴۰ ثانیه باقی ماند.
کجا گیر کرده بودی؟ حل شش قطعه لبه لایه بالا بسیار کند بود، منطق را درک نمیکردم و هر بار با سعی و خطا زمان زیادی را از دست میدادم. بلوکهای اول و دوم هنوز به اندازه کافی مسلط نبودند.
چه چیزی را تمرین کنیم؟
-
تشخیص EO. در پست قبلی توضیح دادم که لبههای جهتدار نشده (bad edges) تنها چند حالت دارند: ۰، غیر ۰ و غیر ۴، ۴ (۲ بالا و ۲ پایین)، ۴ (همه در لایه بالا)، ۴ (۳ بالا و ۱ پایین). هدف این مرحله این است که: لحظهای که بلوکها ساخته شدند، بدون شمردن، با یک نگاه تشخیص دهید که کدام حالت است. روش تمرین این است که بعد از اسکرامبل کردن، فقط تا پایان CMLL پیش بروید، سپس مکث کنید، تعداد لبههای جهتدار نشده را بگویید، و سپس ادامه دهید.
-
بسیاری از افراد حرکات اینجا را درک نمیکنند. مرحله EO در نهایت برای ساختاردهی به شکل پیکان (arrow shape) با ۳ لبه جهتدار نشده در بالا و ۱ لبه جهتدار نشده در پایین است، زیرا حالت کامل فقط با یک حرکت اسکرامبل به شکل پیکان تبدیل میشود. بنابراین، با تفکر معکوس، این آخرین مرحله قبل از اتمام حل است. بنابراین، مهم نیست چند لبه جهتدار نشده وجود دارد، هدف نهایی ساختن یک پیکان است. اگر ۴ لبه جهتدار نشده در بالا وجود دارد، با جابجایی یک جفت لبه بالا و پایین، یک لبه جهتدار نشده را به پایین منتقل کنید تا پیکان ایجاد شود. اگر ۲ لبه جهتدار نشده در بالا و ۲ لبه در پایین وجود دارد، یک جفت لبه بالا و پایین را جابجا کنید تا یک لبه جهتدار نشده به بالا بیاید و پیکان ایجاد شود. اگر ۱ لبه در بالا و ۱ لبه در پایین، یا ۲ لبه در بالا وجود دارد، با استفاده از M’ U M ابتدا آن را به حالتهای قبلی تبدیل کنید و سپس پیکان را بسازید. شما میتوانید با مشاهده و تفکر زیاد، بهترین مراحل برای حالت ۱/۱ را خودتان کشف کنید.
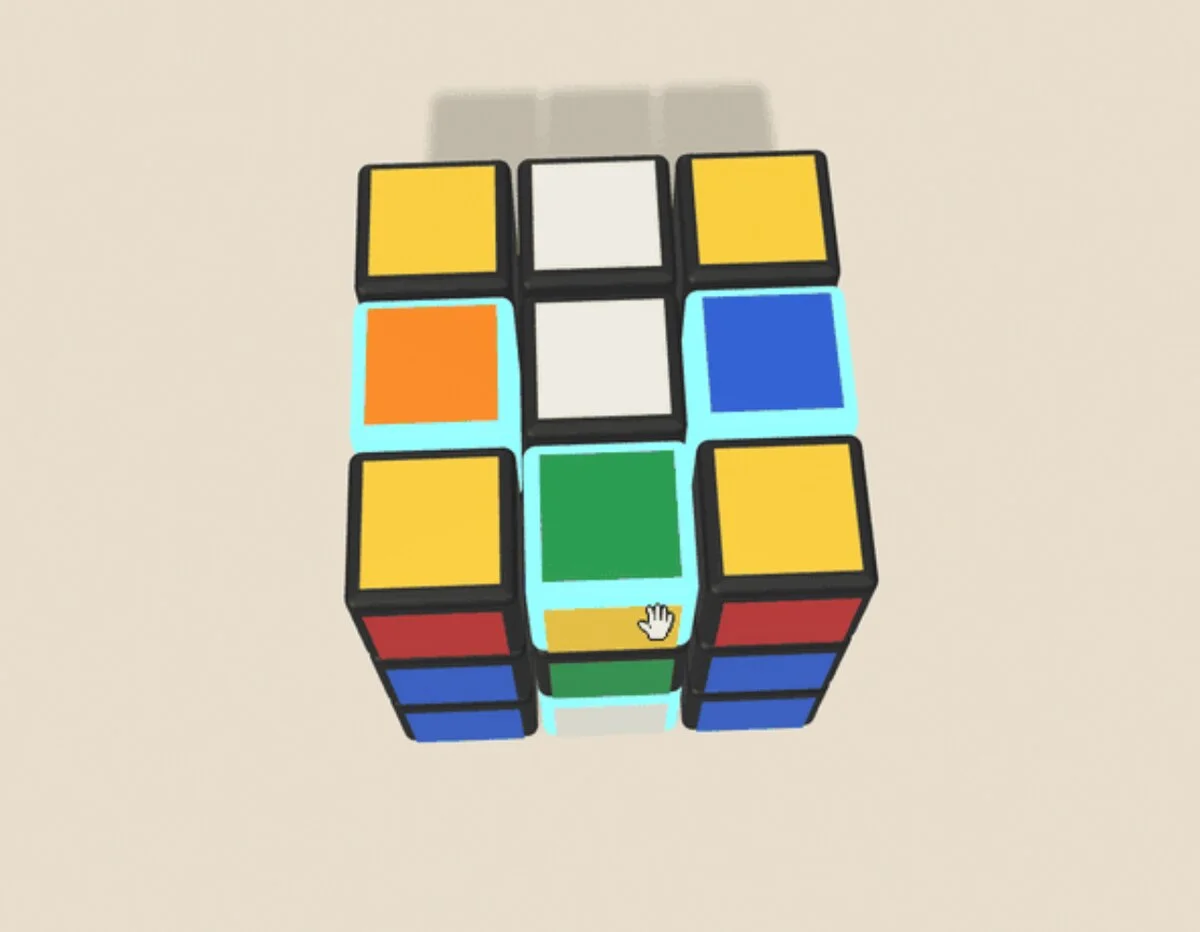
شکل: شکل پیکان. سه لبه جهتدار نشده در لایه بالا (برجستهسازی شده با رنگ فیروزهای) به شکل یک پیکان چیده شدهاند که به لبه جهتدار نشده در لایه پایین اشاره میکند. در این حالت، یک M’ U M میتواند هر چهار لبه را همزمان در جای خود قرار دهد. باز کردن این حالت در مکعب سهبعدی میتواند مراحل را گام به گام نشان دهد.
-
تمرین زیاد لوکاَهد (Look-ahead). این مهمترین کار برای رفتن از ۴۰ ثانیه به ۳۰ ثانیه است، و در عین حال غیرشهودیترین کار: آهستهتر بچرخانید، دورتر نگاه کنید. هنگام ساخت بلوک اول، چشمهایتان نباید به قطعهای که در حال وارد کردن آن هستید نگاه کند، بلکه به قطعه بعدی که کجاست نگاه کنید. در ابتدا بسیار عجیب خواهد بود، عملکردتان بدتر خواهد شد، اما اگر یک هفته ادامه دهید، ناگهان بهتر میشود.
-
CMLL بدون تردید. اگر برای هر حرکتی باید لحظهای فکر کنید تا آن را انجام دهید، هنوز مال شما نیست. هر حرکت را ۵۰ بار به صورت جداگانه تمرین کنید تا زمانی که با دیدن شکل، دستتان خود به خود حرکت کند.
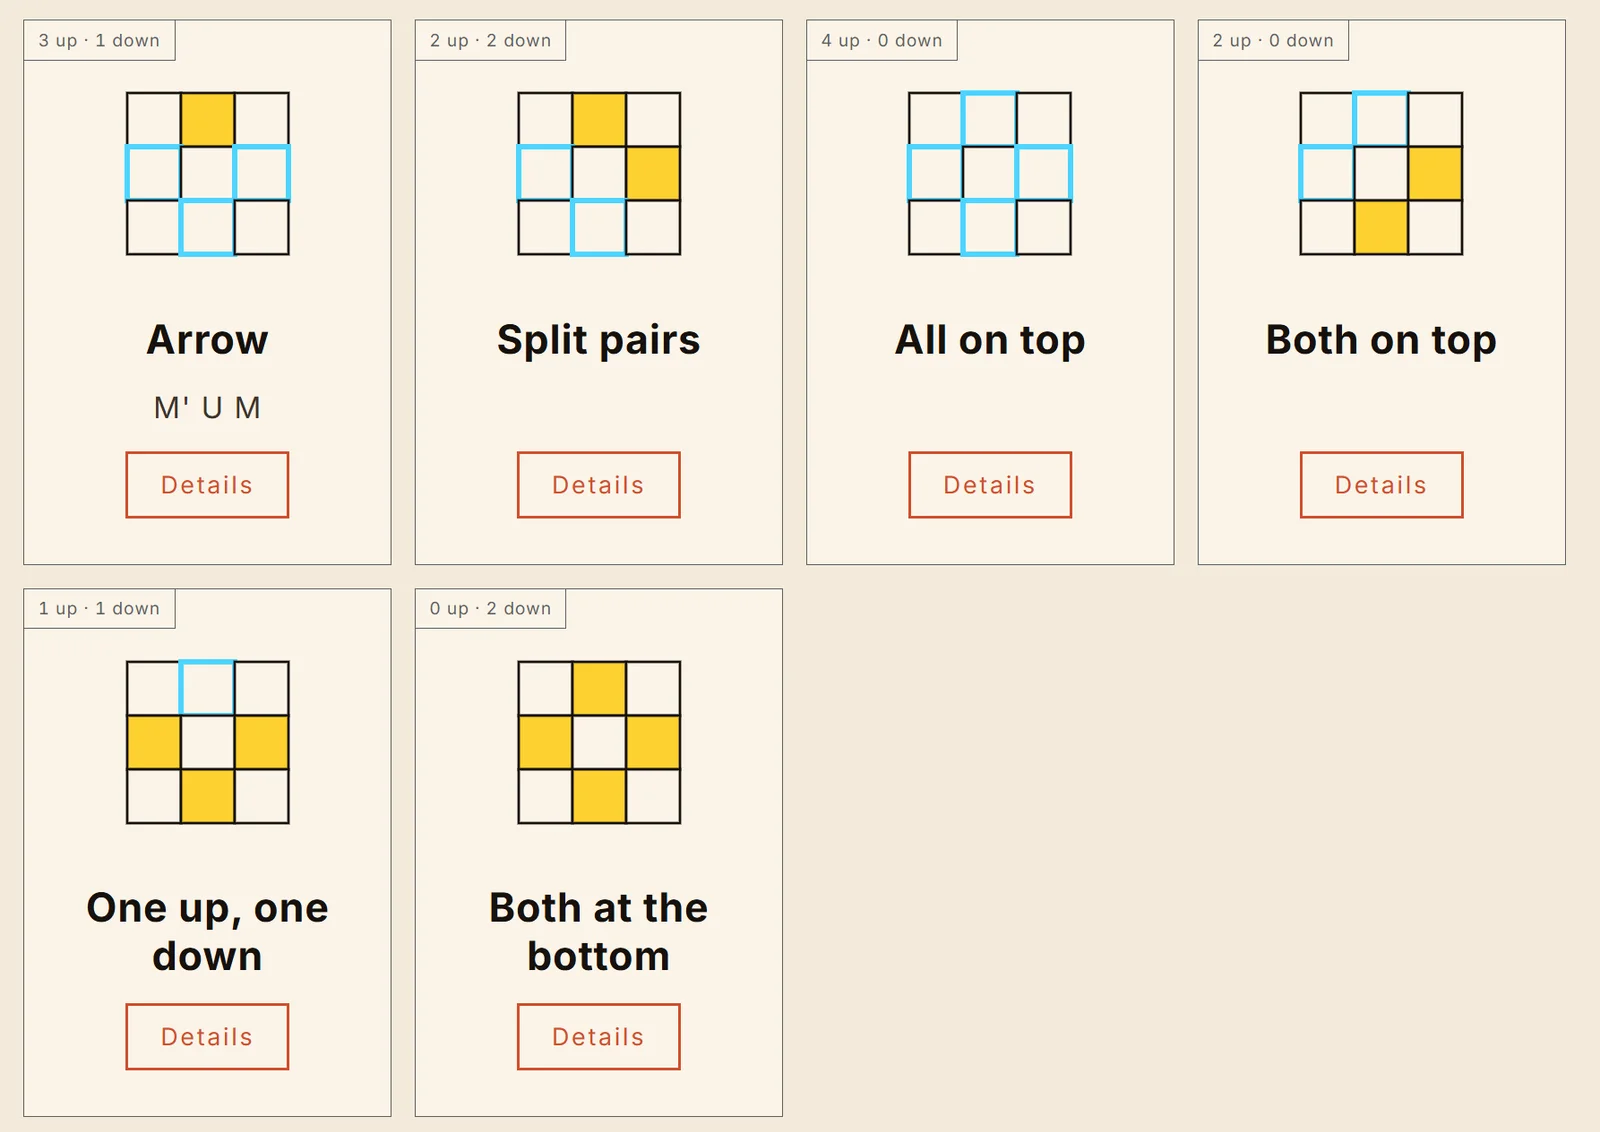
شکل: شش حالت EO. برچسب گوشه بالا سمت چپ تعداد لبههای جهتدار نشده (بالا / پایین) را نشان میدهد، زرد لبههای جهتدار شده و کادر فیروزهای لبههای جهتدار نشده هستند. فقط حالت پیکان نیاز به الگوریتم دارد، پنج حالت دیگر ابتدا به حالت پیکان تبدیل میشوند.
برای حل قطعات لبه چپ و راست، اینجا باید زرد را به عنوان بالا، سفید را به عنوان پایین و قرمز را به عنوان بلوک اول در نظر بگیریم. بنابراین، قطعات لبه زرد-قرمز + قطعات لبه زرد-نارنجی (نقاط برجسته) باید حل شوند. ایده اصلی این است که قطعه لبه زرد-قرمز را با جابجایی لبههای بالا و پایین به پایین منتقل کنیم، و قطعه لبه زرد-نارنجی را نیز به پایین منتقل کنیم. این دو قطعه لبه در پایین روبروی هم قرار میگیرند، سپس لایه بالا را به موقعیت مناسب میچرخانیم، و با M2 U یا M2 U’ میتوان قطعات لبه چپ و راست لایه U را حل کرد.
برای کمک به درک بهتر، من هر شش حالت EO را در کتابخانه الگوریتم روش رو در صفحه LSE گردآوری کردهام. با کلیک روی “مشاهده جزئیات” در هر تصویر، حالت مربوطه در مکعب سهبعدی باز میشود و قطعات جهتدار نشده به صورت خودکار برجسته میشوند. در همان صفحه، تمام حالات مربوط به UL/UR و چهار لبه نهایی نیز موجود است.
کاهش حجم تمرین در این مرحله چیز بدی نیست. دوره ثبات با انباشتگی تمرین از بین نمیرود، بلکه با تغییر یک عادت بد خاص از بین میرود. تجربه من این است که هر بار فقط یک عادت را تغییر دهم.
مرحله چهارم: ۳۰ ثانیه ← ۲۸ ثانیه (پس از هفته ۱۳)
دادهها: پس از ۴ اوت. در طول ماه سپتامبر، تعداد تمرینات ثبت شده ۱۲۲ بار بود، هرچند بسیاری از تمرینات ثبت نشدهاند. من مکعب روبیک را به عنوان یک اسباببازی روی میزم قرار دادهام، هر زمان که دستم به آن میرسد با آن بازی میکنم، وقتی حالم خوب است چند بار، وقتی مضطرب و نگرانم چند بار، در بین کار چند بار، وقتی حوصلهام سر میرود چند بار، تا بازی با مکعب روبیک بخشی از زندگیام شود. Ao100 نیز به تدریج از ۲۹.۹ به ۲۸.۲ کاهش یافت.
کجا گیر کرده بودی؟ هیچ گلوگاه مشخصی وجود نداشت، فقط به اندازه کافی مسلط نبودم.
چه چیزی را تمرین کنیم؟
اگر میانگین سرعت شما هنوز بالای ۳۰ ثانیه است، تنها کاری که باید انجام دهید این است که به تمرین زیاد ادامه دهید، نه اینکه الگوریتمهای جدیدی حفظ کنید.
با تمرین مداوم لوکاَهد از طریق آهسته حل کردن، سریعتر و سریعتر خواهید شد.
مکعب روبیک را همیشه در دسترس خود داشته باشید، مثلاً روی میز مطالعه. میتوانید در اوقات فراغت کاری خود با آن بازی کنید. همچنین میتوانید ویدیوهای حل خود را مرتب ضبط کنید تا ببینید در کدام مرحله بیشترین زمان را صرف میکنید و سپس به طور هدفمند آن را بهینه کنید. این همان تمرین هدفمند است؛ سرعت پیشرفت شما به تعداد کل تمرینات عادی شما بستگی ندارد، بلکه به تعداد تمرینات هدفمند شما بستگی دارد.
سپس متوجه خواهید شد که پس از عبور از دوره ثبات ۳۰-۳۵ ثانیه، سرعت شما یک پله دیگر کاهش یافته است.
در این مرحله به شما تبریک میگویم، از نظر مبتدیان، شما یک بازیکن بسیار ماهر هستید!
پیشرفت برای گام بعدی
در وهله اول نگران سقف روش رو نباشید. حتی در بین بازیکنان برتر، کسانی هستند که با روش رو به ردههای بالای جهانی رسیدهاند؛ خود روش سقف سرعتی ندارد.
و تقریباً هر بازیکن در سطح جهانی که با یک دست حل میکند، از روش رو استفاده میکند، زیرا این روش واقعاً برای عملیات یکدستی بسیار مناسب است.
سریعترین نتایج رسمی (WCA) با روش رو:
- تک حل ۴.۱۱ ثانیه، Sean Patrick Villanueva (فیلیپین)، مسابقات Valenzuela Cubing Open 2023، به عنوان سریعترین تک حل رسمی با روش رو شناخته شده است (ویدیوی بازسازی)
- میانگین ۵.۹۸ ثانیه، باز هم او، در سال ۲۰۱۹، که در آن زمان رکورد آسیا و سومین میانگین رسمی زیر ۶ ثانیه تاریخ بود (اطلاعات WCA)
- او همچنین رکورددار جهانی حل با یک دست است: میانگین ۸.۰۹، تک حل ۶.۰۵ (۲۰۲۴)، در جامعه یکدستیها معمولاً روش رو به عنوان بهترین راه حل شناخته میشود
اما برای رسیدن به زیر ۱۵ ثانیه، باید از CMLL دو مرحلهای فعلی به اجرای یکمرحلهای بروید که نیازمند به خاطر سپردن الگوریتمهای پیچیدهتر بیشتری است.
با این حال، من همچنان ترجیح میدهم آزادانه کشف کنم؛ درک کامل الگوریتمها از طریق کاوش و حتی ابداع الگوریتمهایی که برای دست خودتان راحتتر باشد، لذت بسیار بیشتری نسبت به حفظ کردن طوطیوار دارد.
مکعب روبیک در اصل یک بازی فکری است، نه یک بازی حفظی. تنها با درک اصول است که میتوانید در هر مرحله بدانید چه میکنید، سه ماه هم مکعب را لمس نکنید فراموش نمیکنید، و با دیدن هر مکعب جدیدی که ندیدهاید میتوانید راه حل آن را پیدا کنید.
جمعبندی
شکل: حل کامل شد.
از توانایی حل کردن تا رسیدن به زیر ۳۰ ثانیه، فرآیند حفظ الگوریتم نیست، بلکه فرآیند آموزش هماهنگی دست، چشم و مغز است.
چهار مرحله، چهار کار: ابتدا یاد بگیرید بدون چرخاندن مکعب نگاه کنید، سپس یاد بگیرید بلوک دوم را بدون تخریب بلوک اول بسازید، سپس یاد بگیرید در حین انجام یک مرحله به مرحله بعدی نگاه کنید، و در نهایت اجازه دهید دستتان به چشمتان برسد.
الگوریتمها منبع سرعت نیستند. مشاهده است.
یاد بگیرید با پیشرفت در هر بخش، بازخورد مثبت ایجاد کنید. حتی تمرین مهارت هم میتواند کمتر خستهکننده باشد، به خصوص وقتی از شکستن رکورد خود شگفتزده میشوید. به ویژه در مراحل ابتدایی و میانی، هر روز لذت شکستن رکورد را تجربه خواهید کرد.
تمام الگوریتمها و حالتهای ذکر شده در مقاله را در کتابخانه الگوریتم روش رو جمعآوری کردهام. وقتی گیر کردید، میتوانید به آن مراجعه کنید.
دنیای مکعب روبیک پر از لذتهای بیشمار است، امیدوارم از بازی کردن لذت ببرید.
پیوست ۱: چک لیست تمرین هر مرحله
مرحله اول (> ۶۰ ثانیه)
- زاویه دید را ثابت نگه دارید، مکعب را در طول کل فرآیند حل نچرخانید.
- بدون مکث، رنگ مورد نظر بعدی را پیدا کنید.
- آهسته حل کردن، در هر مرحله نیت خود را بیان کنید.
- فقط بلوک اول را تمرین کنید، ۵۰ بار تکرار کنید.
مرحله دوم (۶۰ ← ۴۰ ثانیه)
- بلوک دوم را فقط با R، r، M، U بسازید، به بلوک اول دست نزنید.
- تمرین CMLL دو مرحلهای.
- تمرین ریتم M’ U M’ U، روزانه ۵ دقیقه.
مرحله سوم (۴۰ ← ۳۰ ثانیه)
- پس از پایان CMLL مکث کنید، با یک نگاه تعداد لبههای جهتدار نشده را بگویید.
- آهسته حل کردن + لوکاَهد: چشمها همیشه به قطعه بعدی نگاه کنند.
- حداقل ۲۰ حل با کیفیت در روز.
مرحله چهارم (< ۳۰ ثانیه)
- برای یافتن مکثها ویدیو ضبط کنید.
- فینگر تریک: فینگر تریک تک انگشتی R U R’ U’، لایه M با انگشت حلقه.
- ۲۰ حل با کیفیت در روز، بدون انباشتگی تمرین.
پیوست ۲: ابزارها
- csTimer: cstimer.net. آمارهای Ao5 / Ao12 / Ao100 را فعال کنید. Ao100 نشاندهنده سطح واقعی شماست، تک حلها شانس هستند.
- مکعب سهبعدی: philoli.com/zh/projects/rubiks-cube. تمام الگوریتمهای این مقاله را میتوان در اینجا وارد کرد و انیمیشن آنها را مشاهده کرد.
- کتابخانه الگوریتم روش رو (نسخه دوستانه برای مبتدیان): philoli.com/zh/projects/rubiks-cube/roux.
- تحلیلگر تمرین csTimer: philoli.com/zh/projects/rubiks-cube/analyzer. فایل خروجی csTimer را به داخل آن بکشید تا روند عملکردتان، منحنیهای Ao5/Ao12/Ao100، پیشرفت PB، جدول نقاط عطف و منحنی تمرین قانون توان را ببینید.
این مقاله شامل لینکهای همکاری آمازون است: با خرید از طریق لینکها، من کمیسیون کوچکی دریافت خواهم کرد و قیمت برای شما تغییری نخواهد کرد.