איך לפתור קובייה הונגרית מתחת ל-30 שניות בלי לשנן אלגוריתמים: גם תלמיד יסודי יבין
בפוסט הקודם, 《איך לפתור קובייה הונגרית בלי אלגוריתמים》, למדתם איך לפתור קובייה בלי לשנן אלגוריתמים, באמצעות לוגיקת מחליפים. המאמר ההוא זכה לתשבחות רבות.
אם עקבתם צעד אחר צעד, אתם ודאי כבר מסוגלים לפתור את הקובייה במלואה, גם אם קצת מקרטעים בדרך. עם מעט תרגול של כמה מאות פעמים, קל מאוד לרדת מתחת לדקה. אבל מה אם אתם רוצים מהירות גבוהה עוד יותר?
חפשו “ספידקיובינג” ותגלו שכל המדריכים אומרים את אותו הדבר: כדי לרדת מתחת ל-30 שניות, צריך קודם כול לשנן מעל מאה אלגוריתמים של CFOP.
אבל בפוסט הזה אני רוצה להראות לכם שאפשר לרדת מתחת ל-30 שניות לגמרי בלי לשנן אלגוריתמים.
מהפעם הראשונה שפתרתי קובייה במלואה ב-7 במאי 2026, ועד ה-4 באוגוסט, שבה הגעתי ל-Ao100 מתחת ל-30 שניות, חלפו 89 ימים. במהלך התקופה הזו, לא שיננתי אף אלגוריתם CFOP. פשוט שיחקתי בזמני הפנוי. אלו הם נתוני התזמון של 4441 הפתרונות שתועדו.
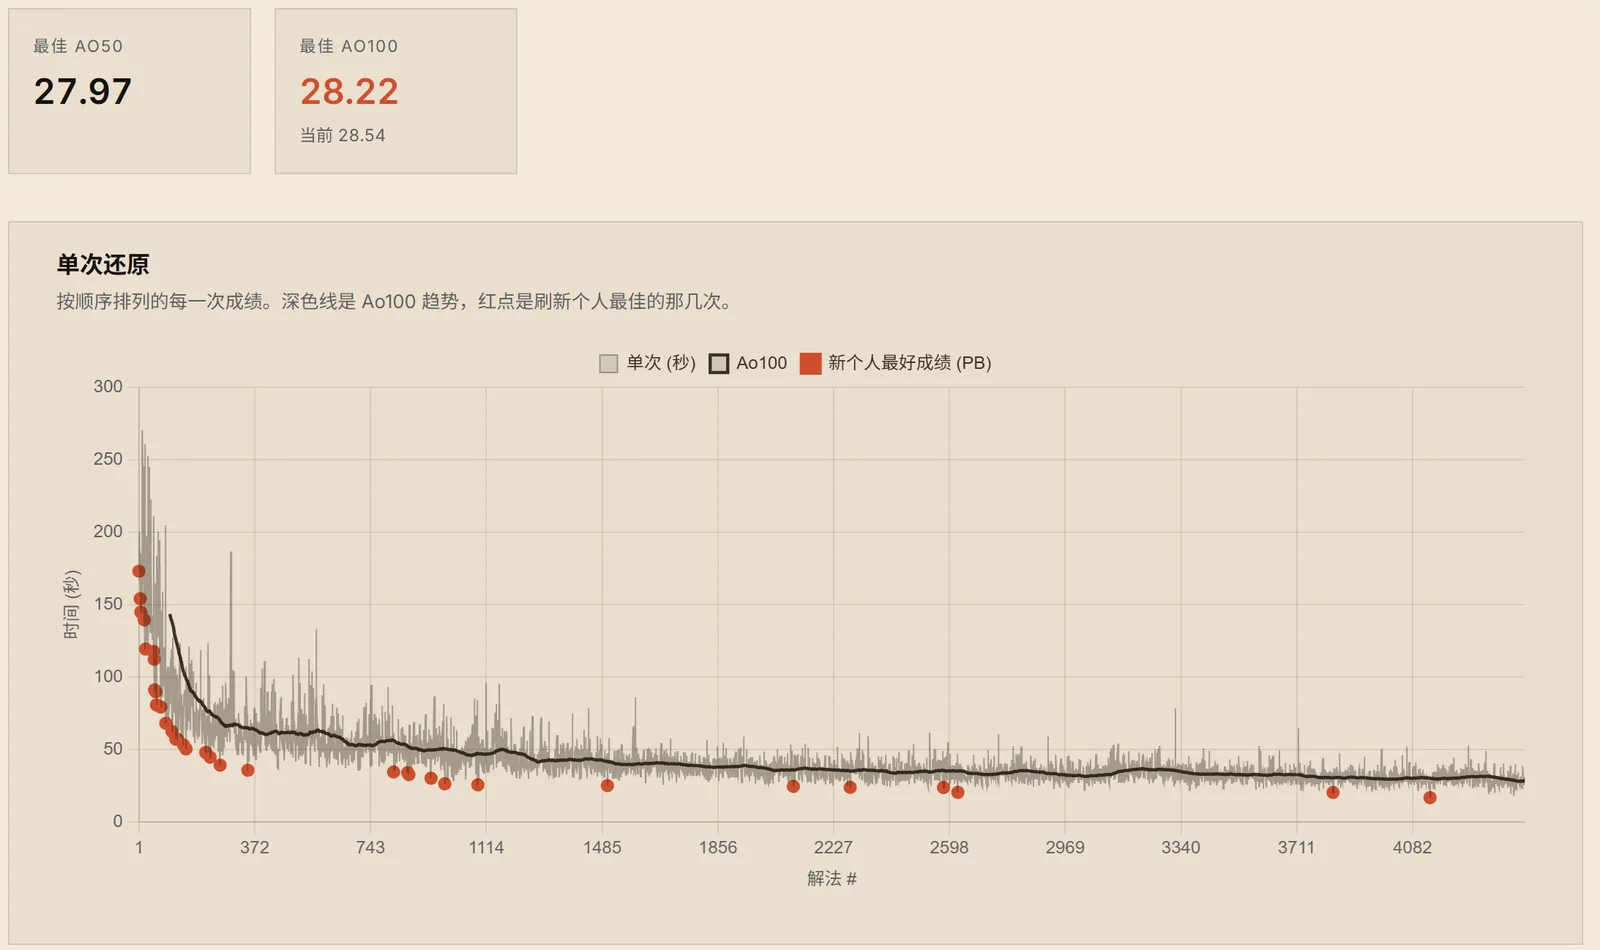
איור: עקומת הביצועים של 4441 פתרונות. הקו האפור מייצג את זמן הפתרון של כל ניסיון, הקו הכהה הוא מגמת ה-Ao100, והנקודות האדומות מסמנות את הפעמים שבהן נשבר שיא אישי. ה-Ao100 הטוב ביותר הוא 28.22 שניות.
באמצעות תרגול מודע וקבוע, כל אחד יכול להגיע מרמת מתחילים ל-סאב-30 תוך מספר חודשים.
מה המשמעות של מתחת ל-30 שניות? באליפות העולם הראשונה בקובייה הונגרית בשנת 1982, התוצאה של המנצח הייתה 22.95 שניות, וזהו שיא העולם הרשמי הראשון שאושר בדיעבד על ידי ה-WCA. המקום העשירי הושג ב-29.11 שניות על ידי לא אחרת מאשר ג’סיקה פרידריך, ממציאת שיטת CFOP, עליה נדבר בסעיף הבא. במילים אחרות, סאב-30 שחובבן משיג היום אחרי כמה חודשי אימון, היה מכניס אותו לעשירייה הפותחת בעולם בשנת 1982.
בהמשך, אחלוק אתכם כיצד עשיתי זאת צעד אחר צעד, ואשתף אתכם במתודולוגיית התרגול המלאה.
למה עולם הספידקיובינג משנן אלגוריתמים?
ראשית, בואו נבין משהו: למה ‘מהירות’ ו’שינון אלגוריתמים’ קשורים זה לזה בתפיסה הרווחת?
בתחילת שנות ה-80, פרופסורית ילידת צ’כיה, ג’סיקה פרידריך (שמאוחר יותר חקרה פורנזיקה דיגיטלית באוניברסיטת בינגהמטון בארה”ב), ארגנה שיטת פתרון שכבתית שנודעה כ-CFOP (Cross, F2L, OLL, PLL). הרעיון מאחורי שיטה זו הוא לפרט את כל המצבים האפשריים של השכבה העליונה, ולכל מצב להתאים אלגוריתם אופטימלי. מזהים את המצב, מבצעים את האלגוריתם, ואין צורך לחשוב.
השיטה הזו מהירה מאוד. כמעט כל שיאי העולם הושגו באמצעות CFOP. לכן, כל המדריכים מלמדים אותה, כל הסרטונים עוסקים בה, ו’ללמוד ספידקיובינג’ הפך לשם נרדף ל’ללמוד CFOP’, וזה בתורו שווה לשינון 119 אלגוריתמים.
אבל שימו לב, ‘שינון אלגוריתמים’ הוא מאפיין של שיטת CFOP, ולא מאפיין של ‘מהירות’ בפני עצמה. CFOP דורשת שינון מכיוון שהיא בחרה בדרך של מיצוי כל המצבים. מיצוי דורש זיכרון, וזה המחיר שהיא גובה.
האם יש שיטות שלא הולכות בדרך הזו של מיצוי? בהחלט.
שיטת פתרון ללא שינון אלגוריתמים: שיטת רוקס (Roux)
בשנת 2003, הצרפתי ז’יל רוקס הציג גישה שונה לחלוטין. במקום לבנות שכבה אחר שכבה, הוא מציע לבנות תחילה שני ‘בלוקים’ בגודל 1×2×3 בצדדים (שמאל וימין), לאחר מכן לטפל בארבע הפינות של השכבה העליונה, ולבסוף לסיים את ששת הקצוות הנותרים באמצעות סיבובי שכבת ה-M ושכבת ה-U בלבד.
בפוסט הקודם כבר השתמשנו במסגרת הזו לפתרון אחד. כאן נסקור שוב את ארבעת שלביה, והפעם נתמקד ב’מה צריך לזכור בכל שלב’:
| שלב | תוכן | אלגוריתמים לשינון |
|---|---|---|
| 1. בלוק ראשון (FB) | בניית בלוק 1×2×3 | 0, התבססות על התבוננות בלבד |
| 2. בלוק שני (SB) | בניית בלוק סימטרי נוסף | 0, התבססות על התבוננות בלבד |
| 3. CMLL | מיקום ארבע פינות השכבה העליונה | 9, כולם ניתנים להפקה מתוך טרופילינג (3-Cycle) |
| 4. LSE | ששת הקצוות האחרונים | 0, רק סיבובי שכבת U ושכבת M |
שלושה מתוך ארבעת השלבים אינם דורשים כלל אלגוריתמים. השלב היחיד שדורש זאת הוא CMLL, שבסך הכל מכיל 42 מצבים, אבל אתם לא צריכים 42 אלגוריתמים. האלגוריתם של מחזור פינות (3-Cycle) שדיברנו עליו בפוסט הקודם, R U’ L’ U R’ U’ L U, יחד עם שיקופו וכמה וריאציות, יכול לכסות את כל המצבים, פשוט לאט יותר.
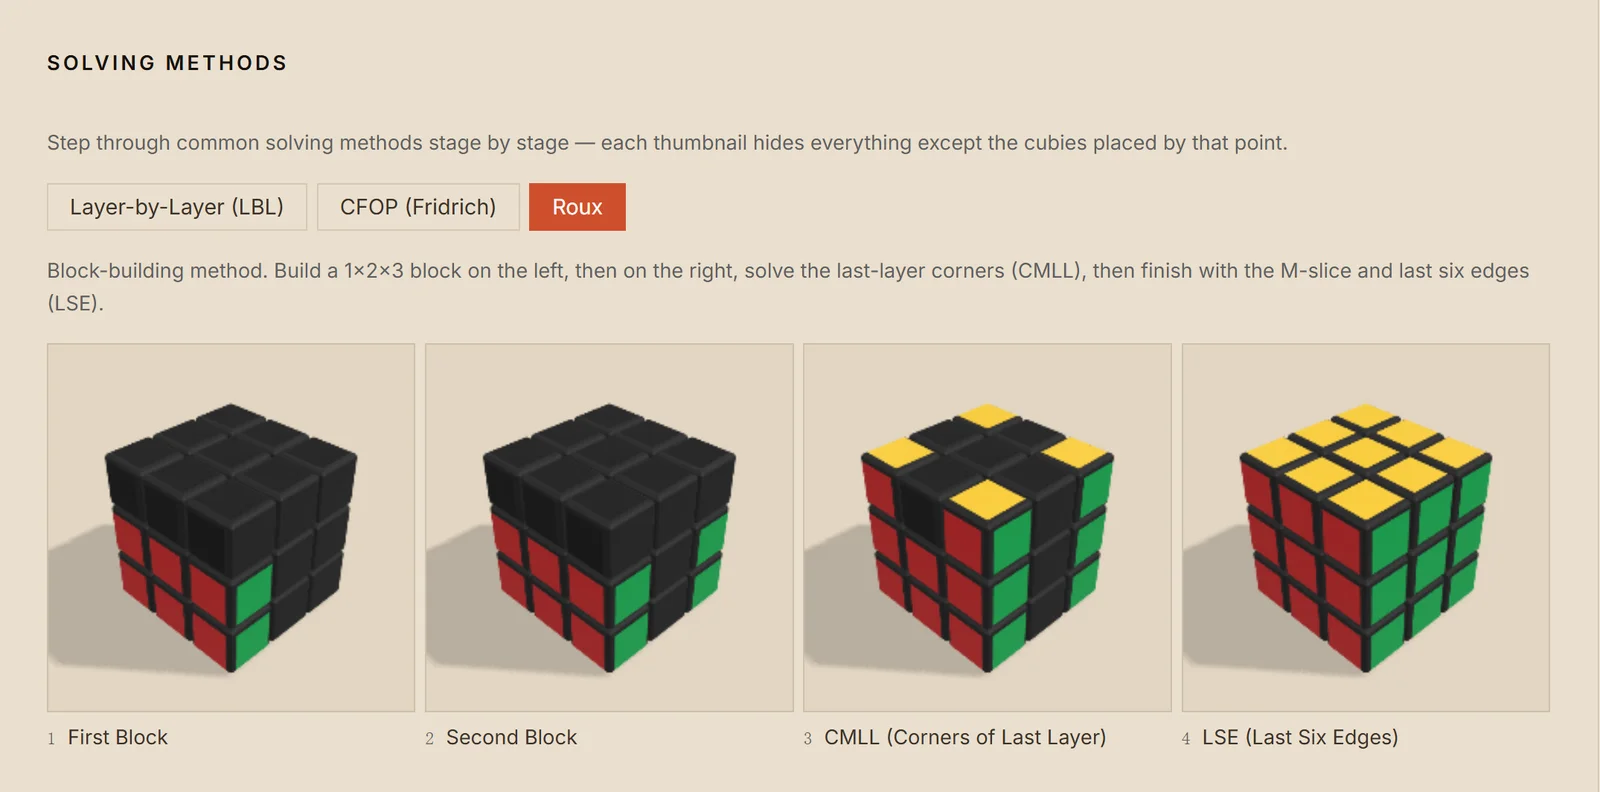
איור: ארבעת שלבי רוקס. בכל שלב מוצגים רק החלקים שהושלמו עד נקודה זו: בלוק ראשון ← בלוק שני ← CMLL (ארבע פינות עליונות) ← LSE (ששת הקצוות האחרונים). צילום מסך מפאנל ‘שיטות’ בדף הקובייה התלת-ממדית שלי.
זו הסיבה ששיטת רוקס מאפשרת לפתור בלי לשנן אלגוריתמים: היא מצמצמת את החלק הדורש זיכרון לפינה קטנה מאוד, ואת כל השאר משאירה להתבוננות, להבנה ולמיומנות.
מ-165 שניות ל-28 שניות: ארבעה שלבים
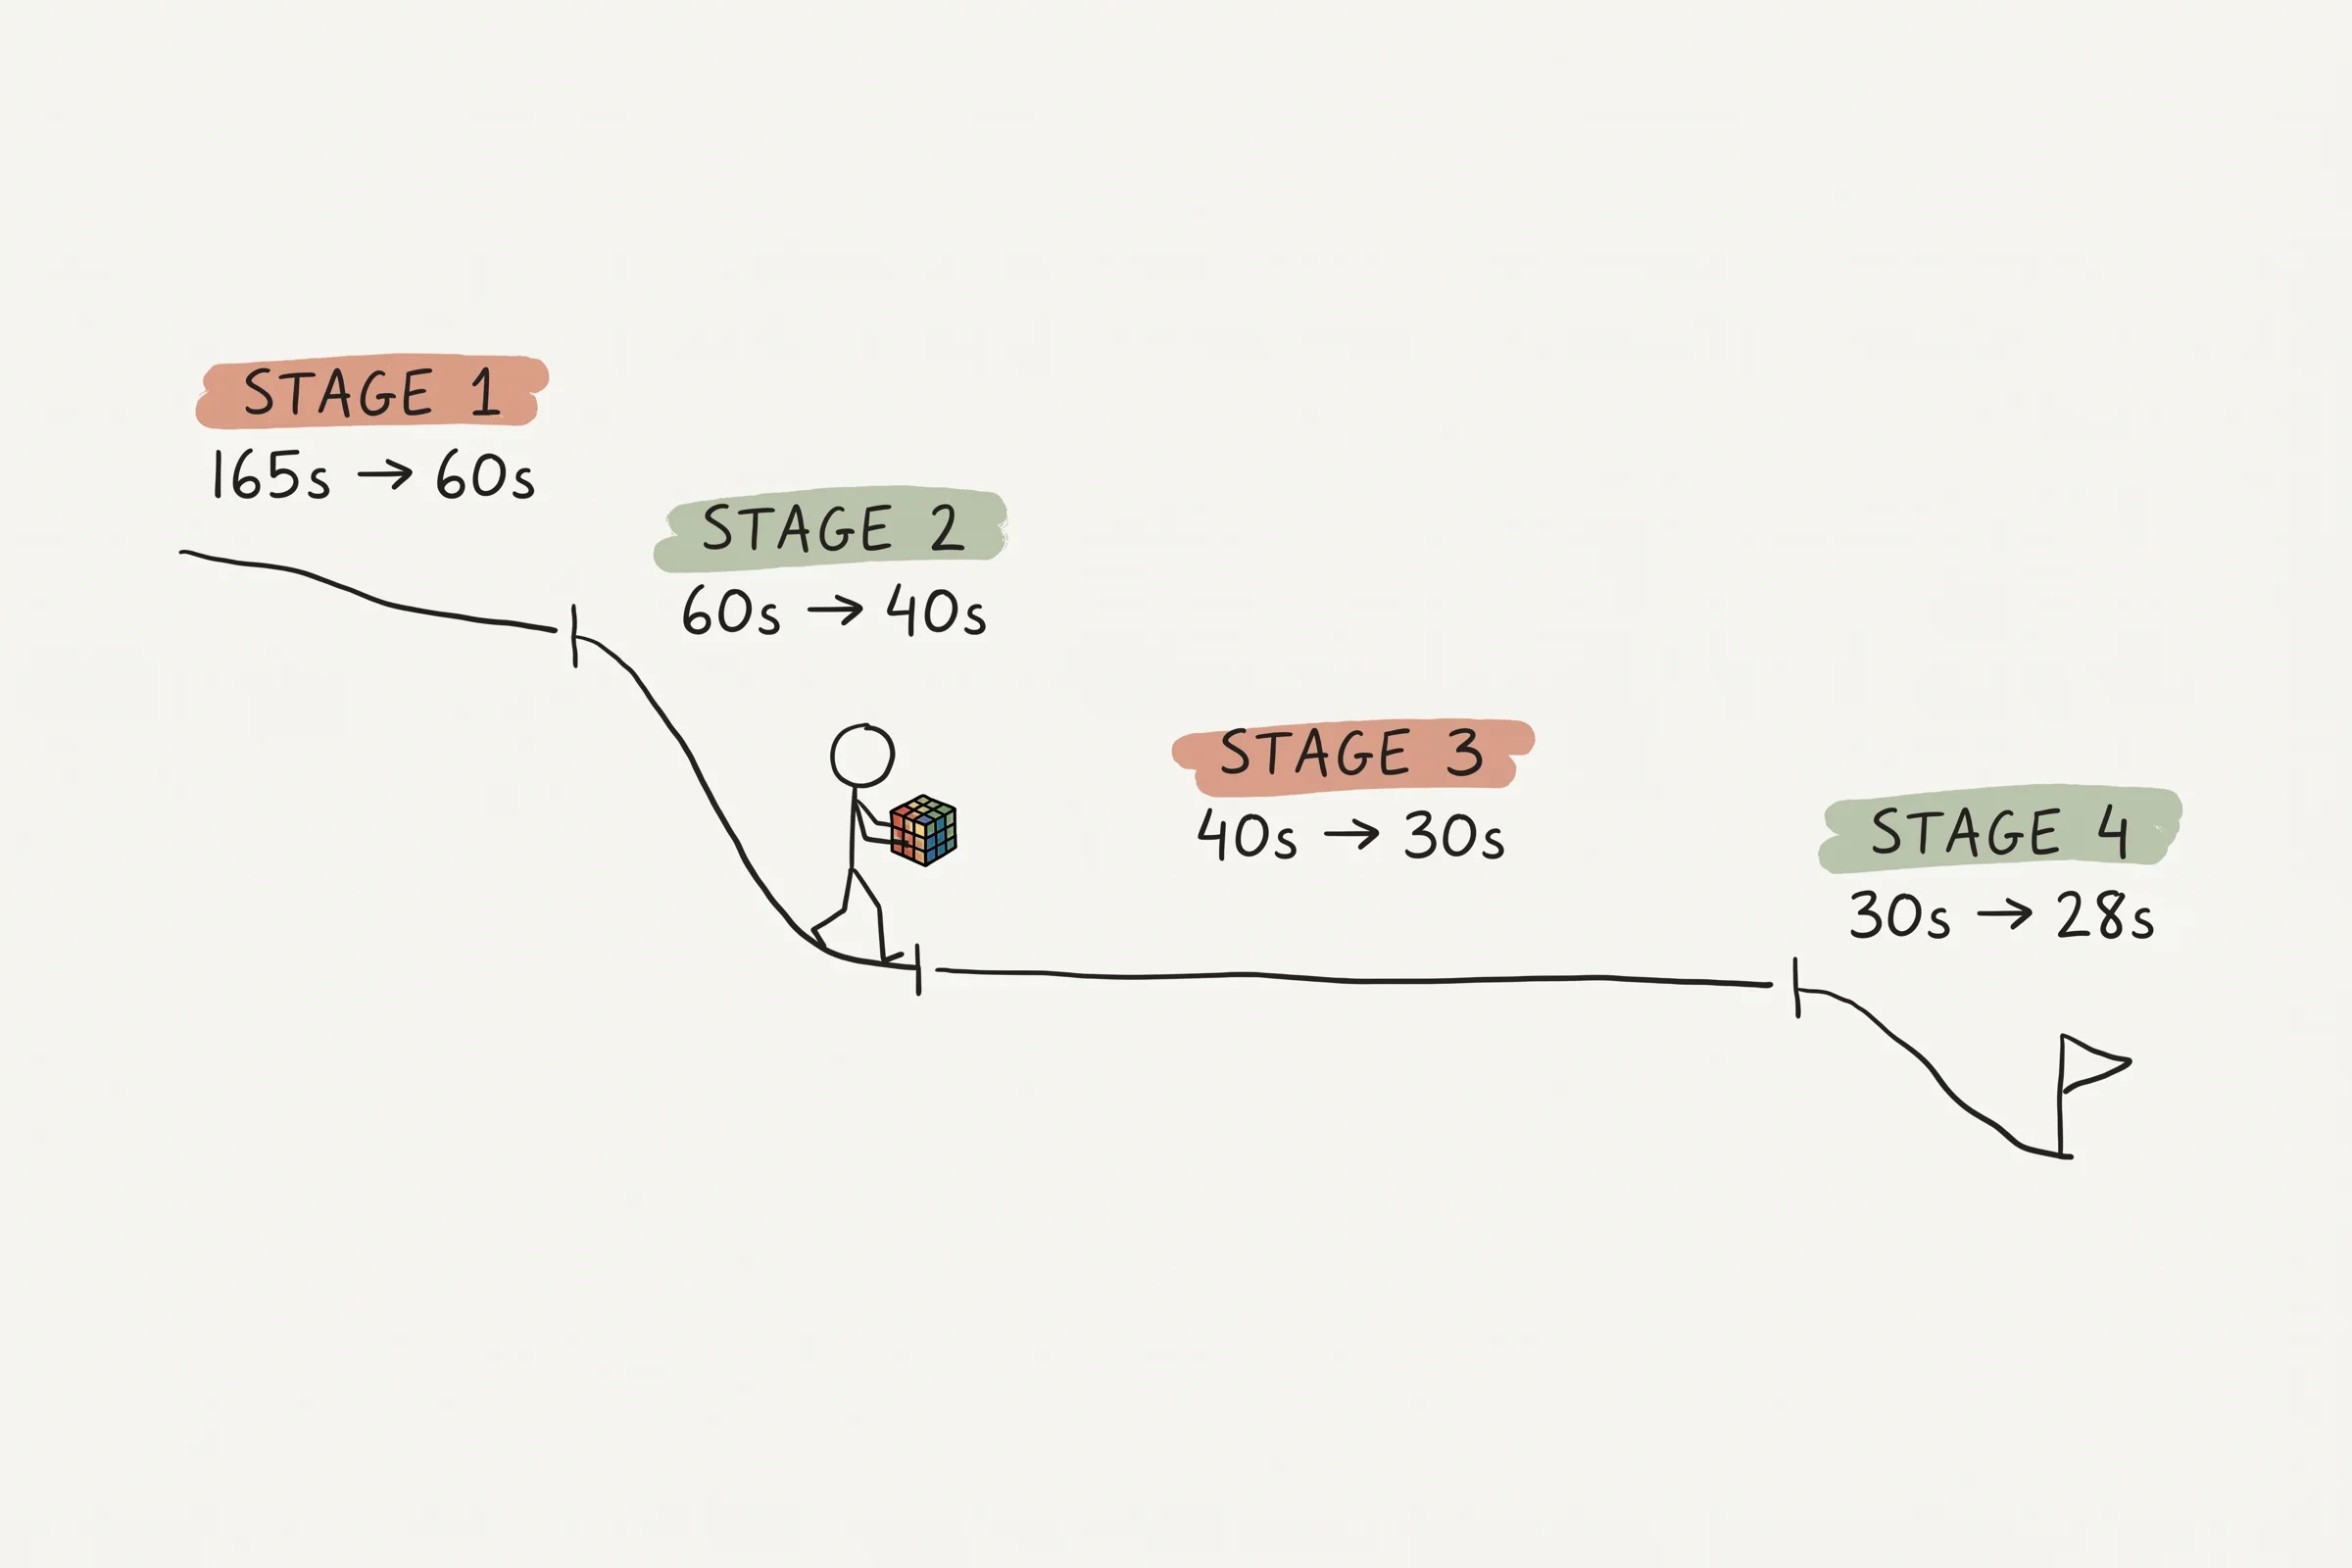
איור: טווח הזמן של ארבעת השלבים. שלב ראשון 3 שבועות, שלב שני 11 ימים, שלב שלישי חודשיים, שלב רביעי עד היום.
שלב ראשון: 165 שניות → 60 שניות (שבוע 1–3)
נתונים: 7 במאי עד 27 במאי. ממוצע של 165 שניות בשבוע הראשון, ו-68 שניות בשבוע השלישי. זהו השלב שבו עוברים ממתחילים גמורים למי שמכירים את היסודות, ובאמצעות חזרות מתחילים להבין בהדרגה מה כל תנועה באמת עושה ואילו חלקים זזים.
איפה נתקעים: הבלוק הראשון (FB) אינו מיומן כלל, וכל זוג פינה-קצה לוקח זמן רב למצוא. לאחר מציאת זוג, מתחילים נוטים לעצור ולהמשיך להתבונן.
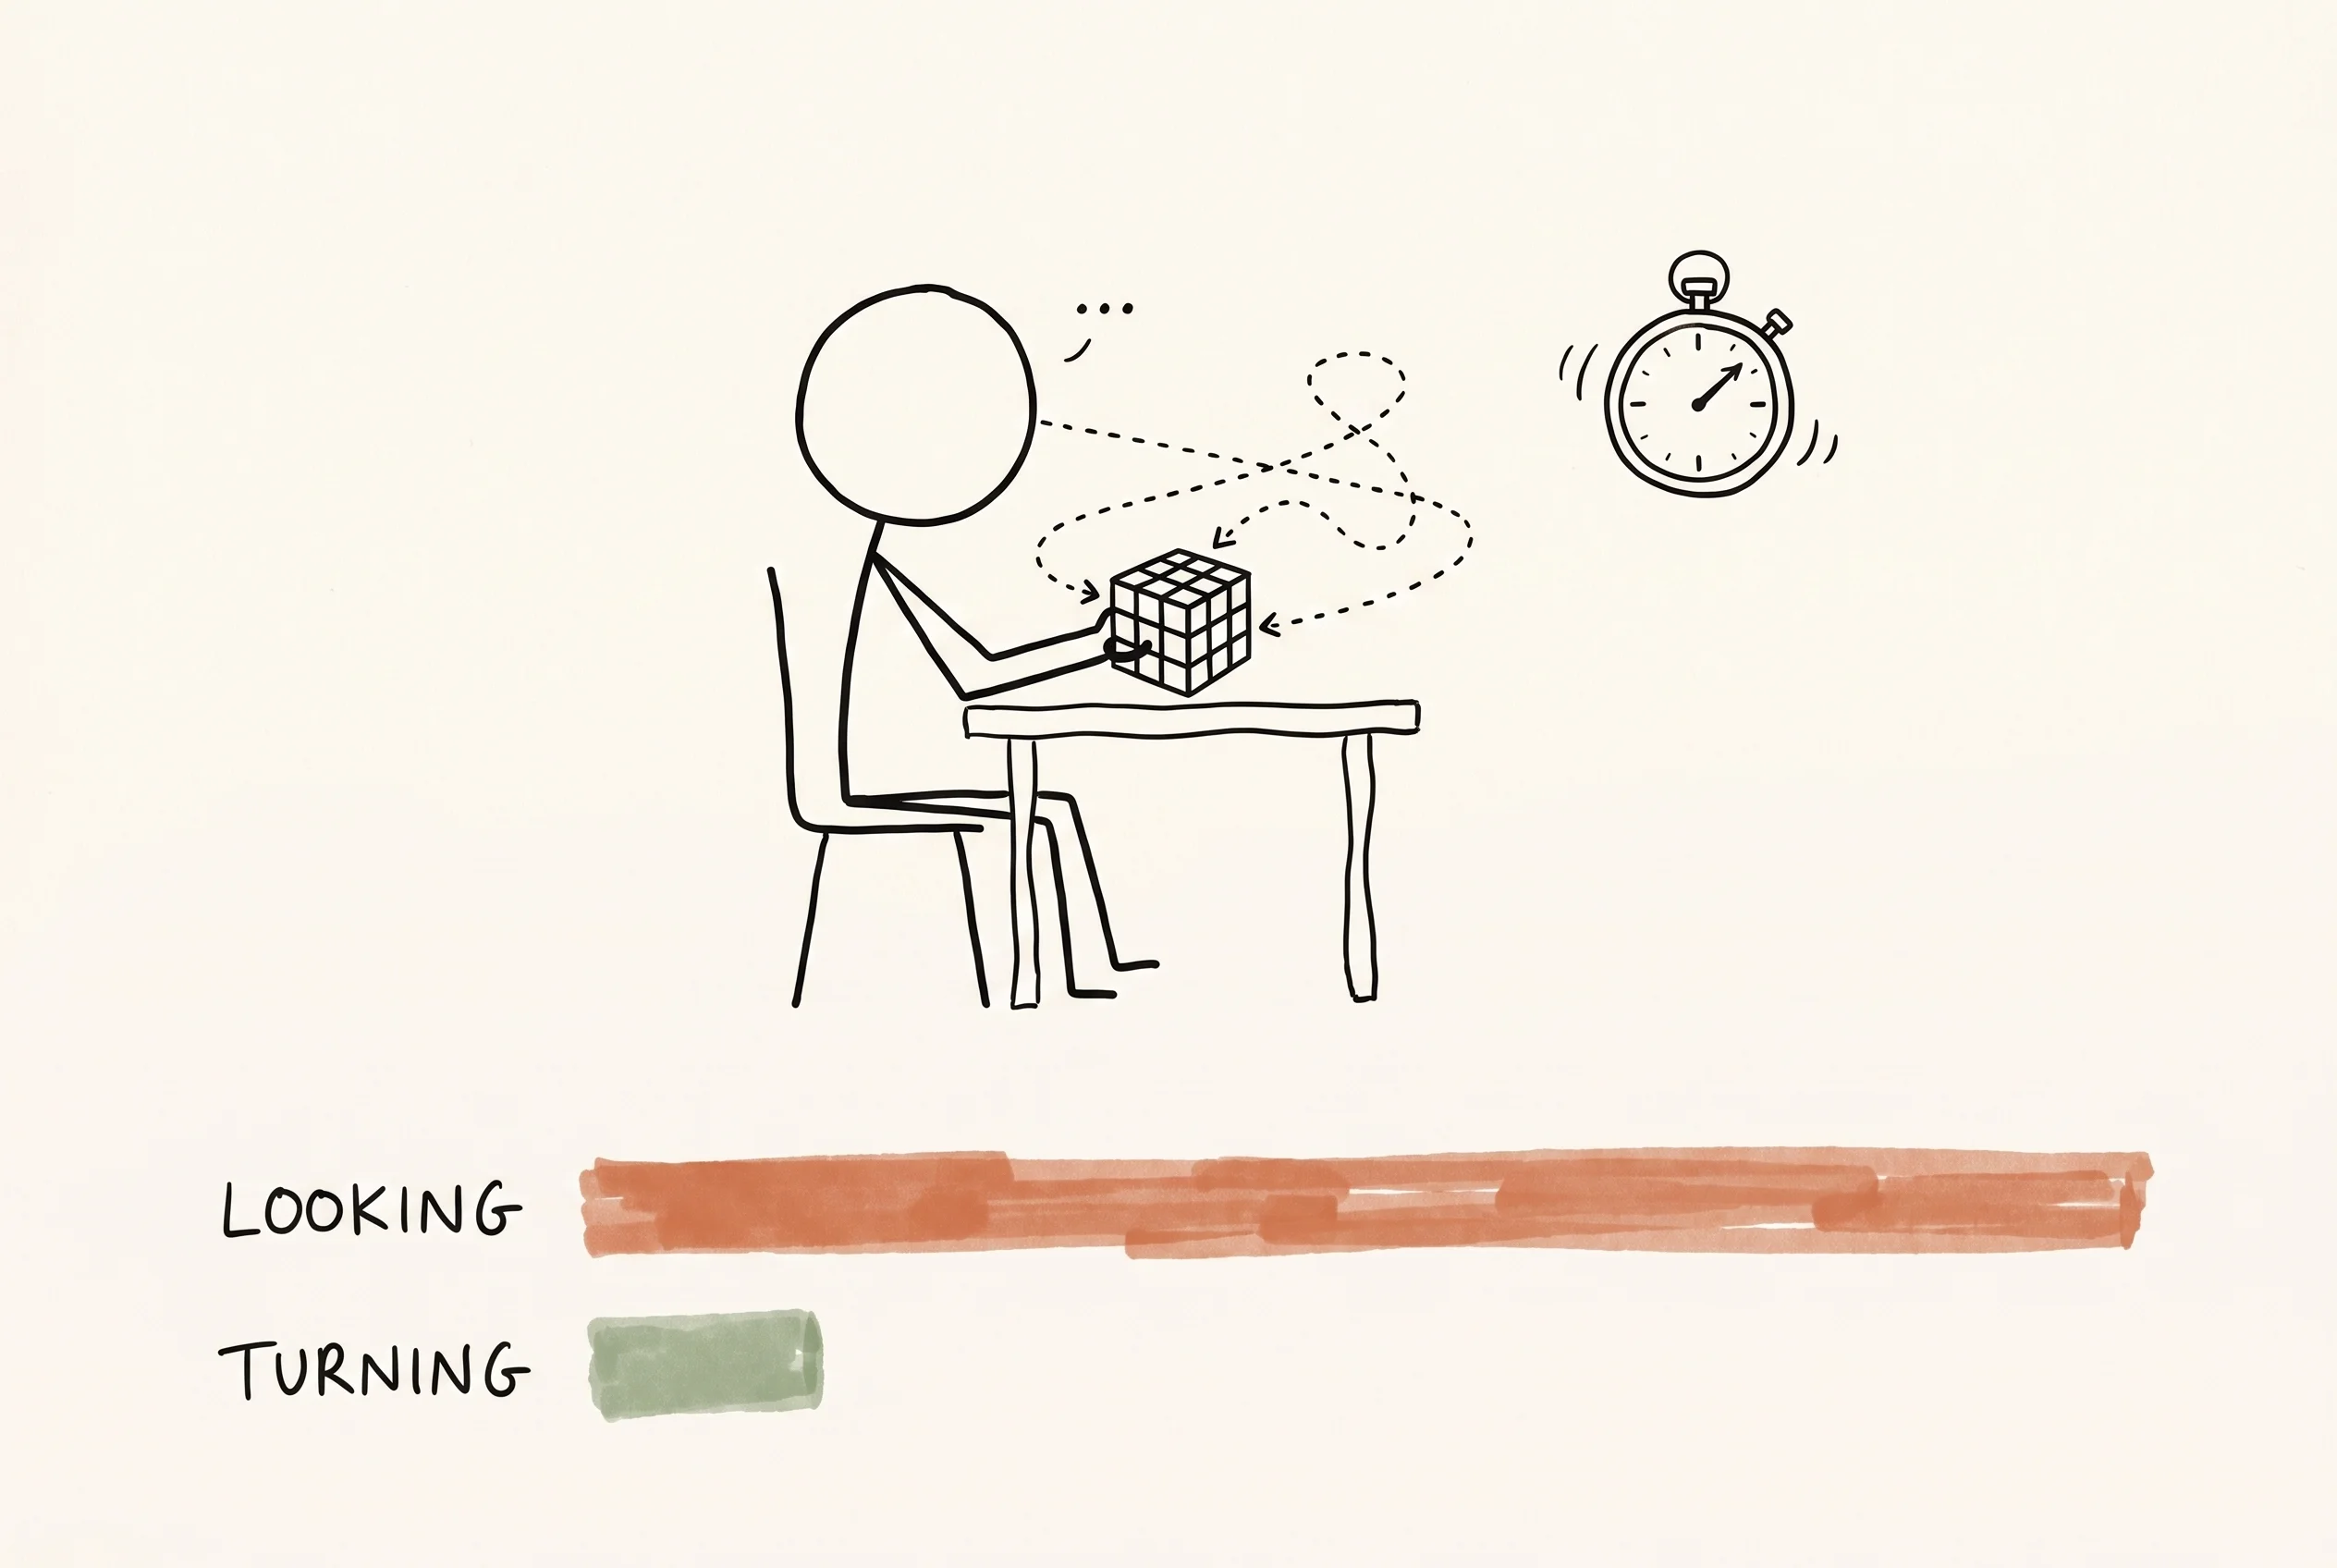
איור: איפה מתחילים מבלים את זמנם. הידיים נעצרות, והעיניים מחפשות על הקובייה. זמן ה’חיפוש’ ארוך פי כמה מ’זמן הסיבוב’.
מה לאמן: האויב הגדול ביותר בשלב זה אינו איטיות הידיים, אלא איטיות העיניים. אתם מבלים הרבה יותר זמן ב’חיפוש’ מאשר ב’סיבוב’. לכן:
- קבעו זווית הסתכלות קבועה, ואל תסובבו את הקובייה כולה. בפוסט הקודם צוין שזווית ההתבוננות ברוקס קבועה. בשלב זה, הפכו את ‘אי סיבוב הקובייה’ לזיכרון שריר. בכל פעם שאתם רוצים לסובב את הקובייה, עצרו ושאלו את עצמכם: האם אני יכול לראות את החלק שאני מחפש מזווית זו?
- סלואו-סולבינג (slow solving). אל תתזמנו, אבל ודאו שהתנועות עוקבות זו אחר זו ברצף, ללא הפסקות. כל תנועה יכולה להיות איטית מאוד, אך ללא עצירות. העיקר הוא שבעוד היד מבצעת את התנועה הקודמת, העין כבר מתמקדת בתנועה הבאה – זוהי ליבת הסלואו-סולבינג. זה אולי נשמע כמו האטת קצב, אבל למעשה אתם מאמנים את העיניים שלכם לראות את הקשר בין מיקום החלק למיקום אליו הוא אמור להגיע.
- תרגלו רק את הבלוק הראשון (FB). ערבבו, בנו את הבלוק הראשון, ערבבו שוב, ובנו שוב. אל תמשיכו לשלבים הבאים. הבלוק הראשון הוא השלב החופשי ביותר ברוקס, והטוב ביותר לאימון התבוננות.
אל תלמדו אלגוריתמים חדשים בשלב זה. צוואר הבקבוק שלכם כרגע אינו באלגוריתמים.
שלב שני: 60 שניות → 40 שניות (שבוע 4–5)
נתונים: 27 במאי עד 7 ביוני, 11 ימים. זו הייתה התקופה שבה הזמנים ירדו הכי מהר. בשלב הזה הכי קל לקבל משוב חיובי; כל למידה ואופטימיזציה של תנועה משתקפות מיידית בתוצאה, והריגוש של שבירת שיא בכל יום מחדש הוא תחושה שקשה להשתוות לה.
איפה נתקעים: תנועות לא רציפות. הקובייה נתקעת.
מה לאמן: בשלב זה, עליכם לייעל את התנועות בכל שלב, ועל בסיס ההבנה, להגביר את המיומנות של כל תנועה.
- בלוק שני (SB). הבלוק השני קשה יותר מהבלוק הראשון, כי המרחב קטן בחצי, ואי אפשר להרוס את הבלוק הראשון שכבר הושלם. התנועות המרכזיות הן R, r (שתי שכבות ימניות), M, U. בשלב זה יש ללמוד להשתמש ב-r וב-M במקום ב-R כדי להזיז חלקים, כך שהבלוק הראשון לעולם לא ייהרס. ייעול שלבי התנועה הוא חיסכון בזמן. לדוגמה, סיבוב שלוש פעמים בכיוון השעון שווה לסיבוב פעם אחת נגד כיוון השעון.
- מיומנות בשימוש בשכבת ה-M. השלב האחרון ברוקס מורכב כולו מ-M ו-U. קלות הסיבוב של שכבת ה-M קובעת ישירות את הגבול התחתון שלכם. דחפו את M עם האצבע או האמה, והתחילו לתרגל קצב כמו M’ U M’ U.
- זיהוי מצבי CMLL. בפוסט הקודם השתמשנו במחזור שלוש פינות כדי ‘לנסות’ ולהתאים את ארבע הפינות. עכשיו, צריך להתחיל לראות ואז לפעול: לפני שאתם מסובבים את השכבה העליונה, הסתכלו על כיוון הצהוב בארבע הפינות, וקבעו אם יש 0, 1, 2 או 4 פינות מכוונות היטב, ואז בצעו את התנועה המתאימה ישירות. אתם יכולים להשיג שיפור משמעותי ביעילות באמצעות כמות מינימלית של אלגוריתמים, וזה משתלם מאוד. רוב האלגוריתמים הללו אינם דורשים שינון בעל פה, אלא הבנה תוך כדי ביצוע.
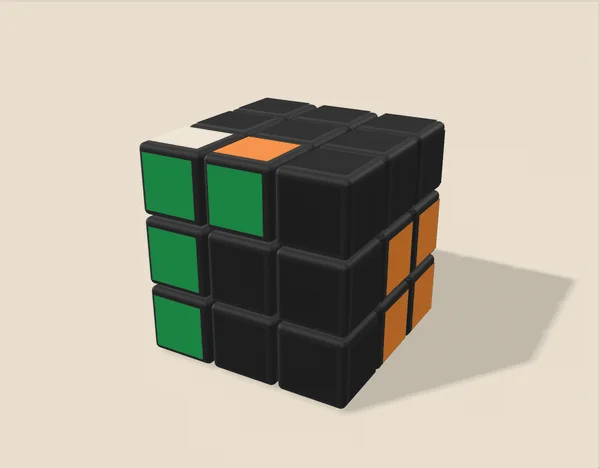
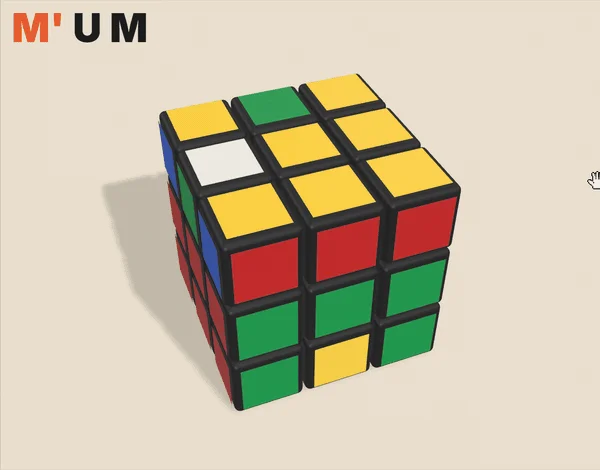
איור שמאל: מבט בעת בניית הבלוק השני (SB). הבלוק הראשון (FB) הושלם, ורק באמצעות ארבע תנועות R, r, M, U, מכניסים את זוג הפינה-קצה הימני, מבלי לגעת בבלוק הראשון. איור ימין: M’ U M, סט התנועות הנפוץ ביותר בחצי השני של רוקס. השכבה האמצעית עולה, השכבה העליונה מסתובבת, והשכבה האמצעית חוזרת, ובשלושה צעדים מחליפים זוג קצוות מהשכבה העליונה והאמצעית.
אתם מוזמנים לעיין בגרסה המקוצרת והידידותית מאוד למתחילים של ספריית האלגוריתמים לשיטת רוקס שהכנתי. עמוד ה-CMLL מציג שיטה דו-שלבית: 7 אלגוריתמים לכיוון + 2 אלגוריתמים למיקום, בסך הכל 9 אלגוריתמים. זוהי בחירה משתלמת במיוחד לשיפור מהירות, קלה ללמידה, וכל קבוצת אלגוריתמים ששולטים בה יכולה לחסוך בערך 1–2 שניות. עם מעט תרגול, תשלטו בהם במהרה, וחלקם כבר הוצגו במאמר הקודם. אין צורך לזכור את כולם כדי לרדת מתחת ל-30 שניות.
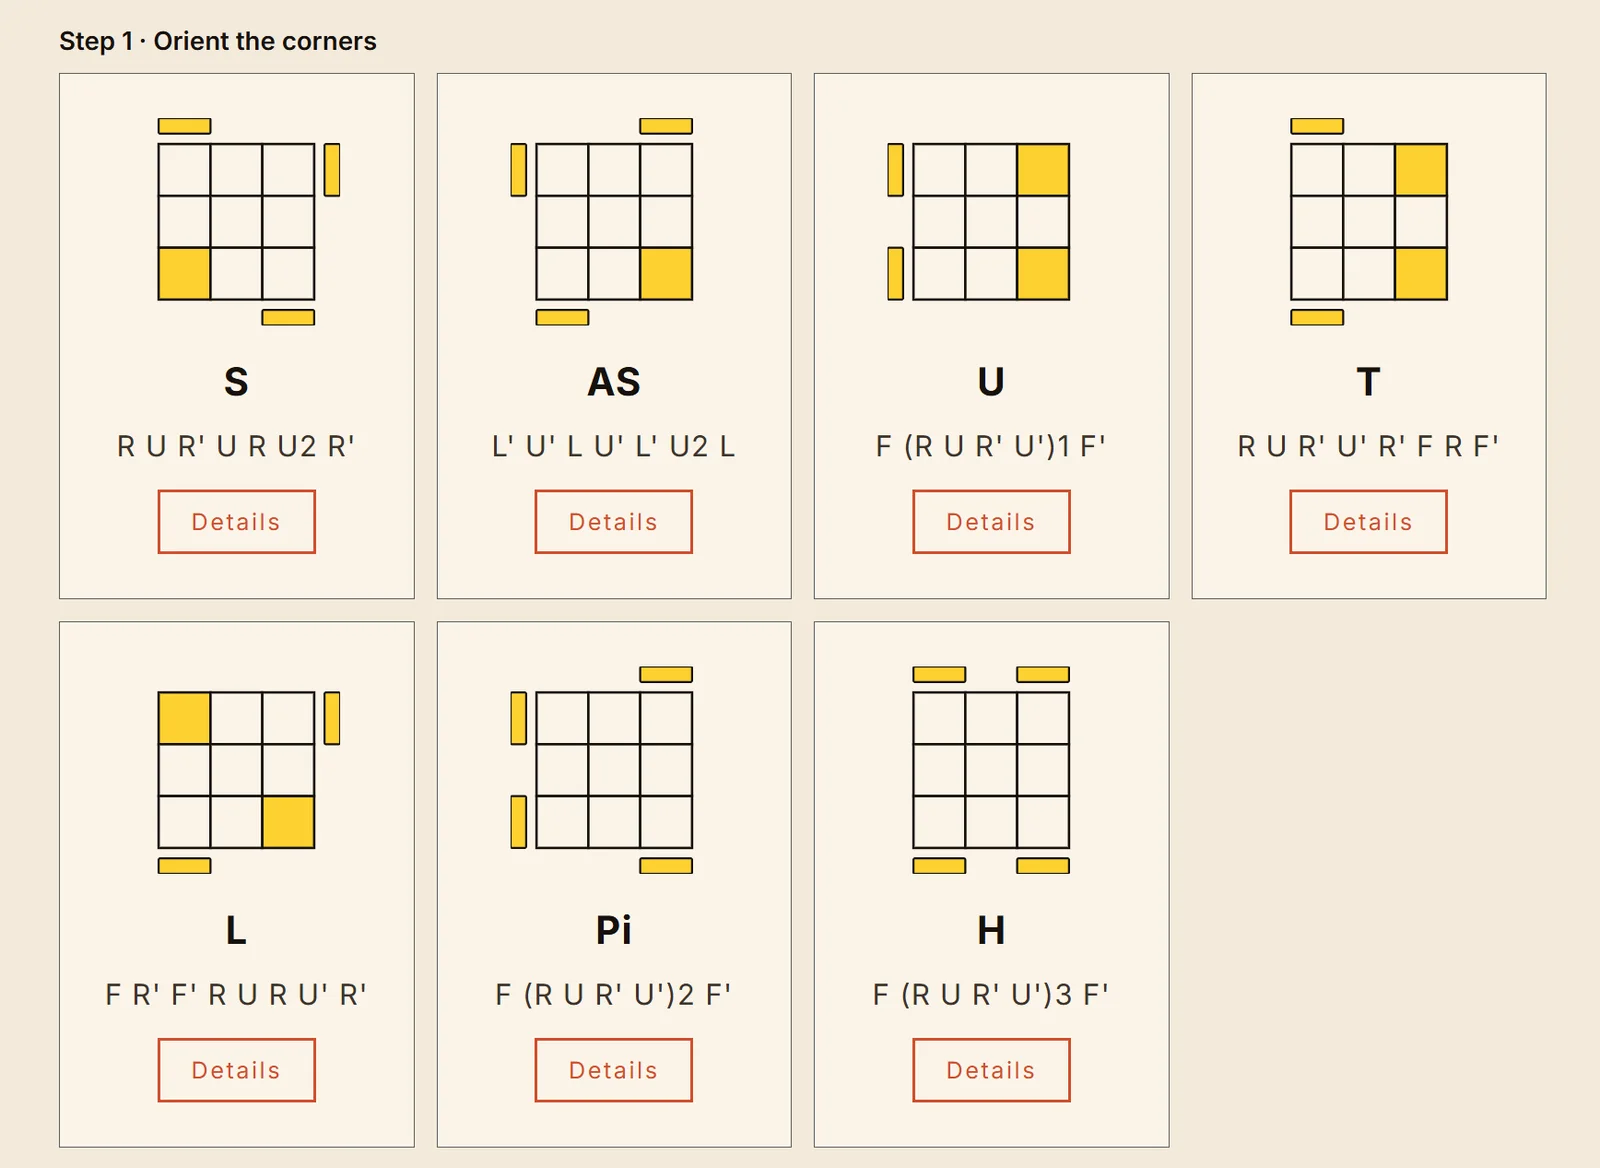
איור: שלב ראשון ב-CMLL דו-שלבי, שבעה כיווני פינות. בתצוגת על, הצהוב הוא צבע הפאה העליונה, והפסים הקטנים בצדדים מציינים את כיוון הצבע העליון של הפינה לצד. מזהים את הצורה לפי מספר הפינות הצהובות: 0 פינות זה H או Pi, 1 פינה זה S או AS, 2 פינות זה U, T או L.
לאחר יישור הצבע הצהוב למעלה, ניתן להשתמש בשני אלגוריתמים אלה כדי ליישר את צידי הפינות.
אם צד אחד כבר מיושר, לדוגמה, האדום נמצא כבר על אותו צד, סובבו אותו לצד שמאל ובחרו באלגוריתם להחלפת פינות סמוכות. אם אף צד אינו מיושר, בחרו באלגוריתם להחלפת פינות אלכסוניות.
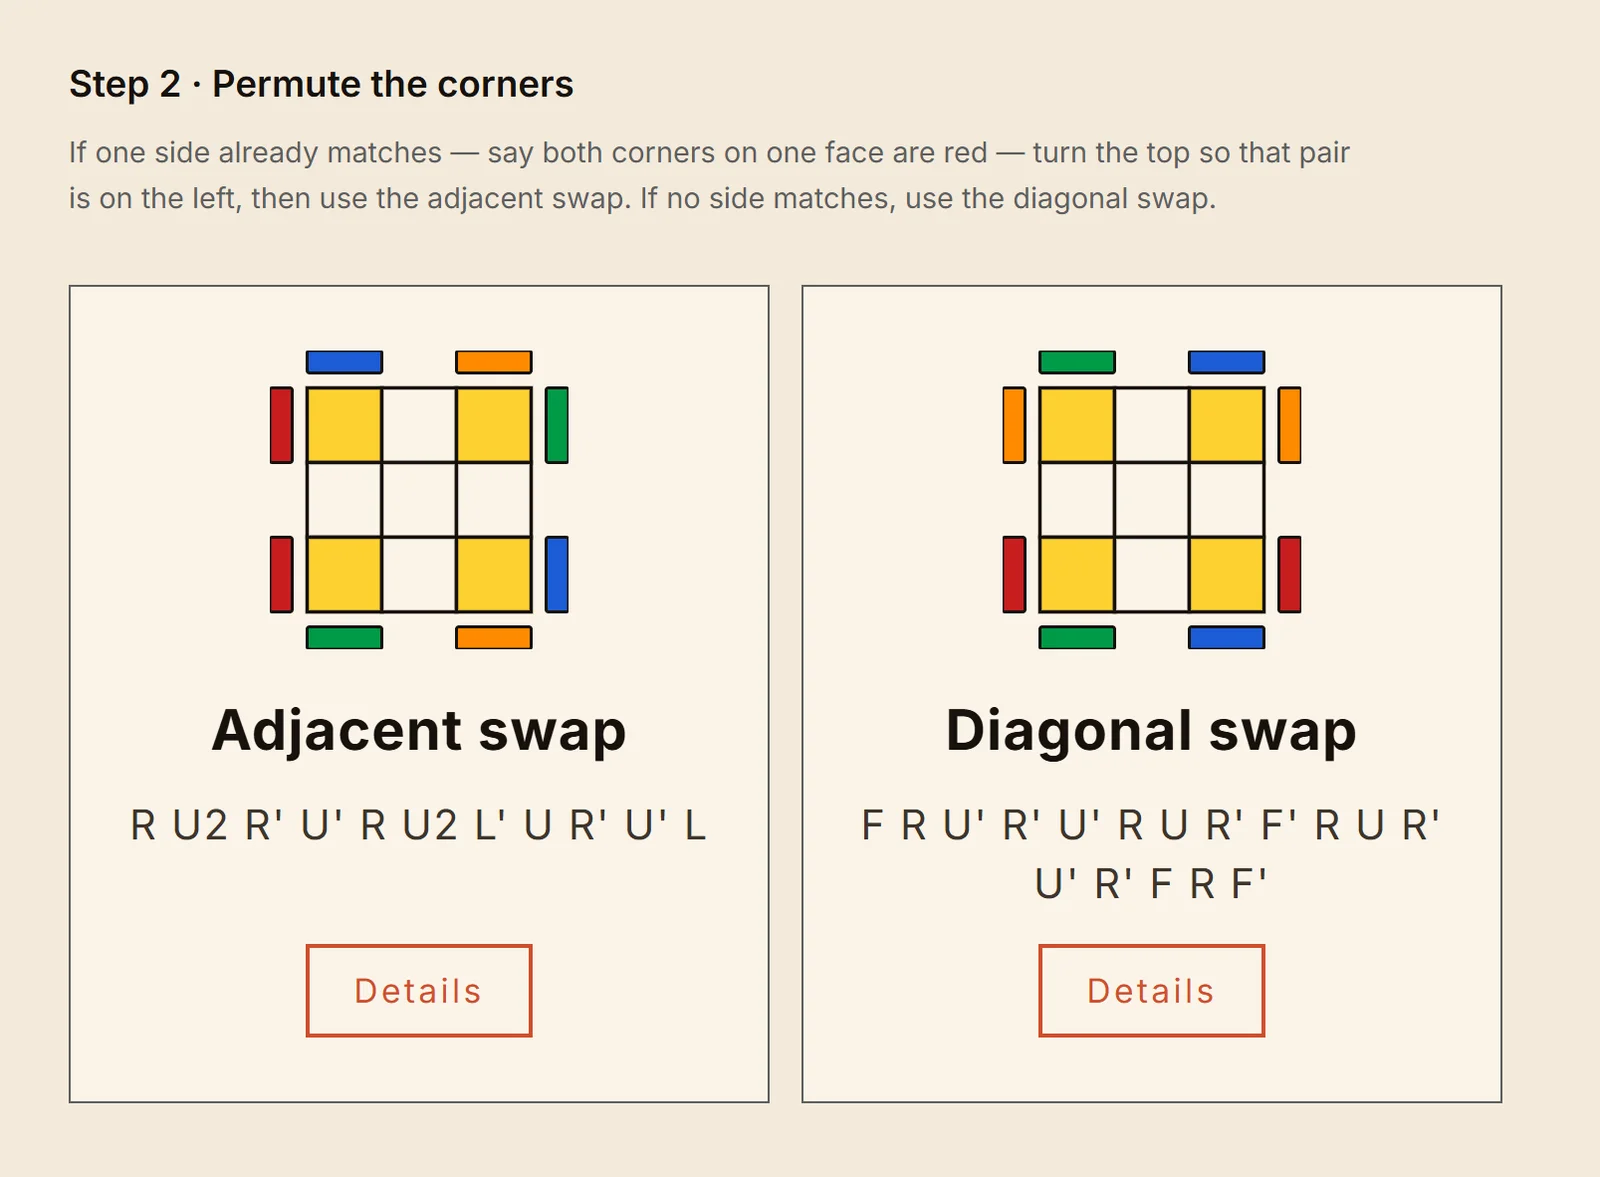
איור: שלב שני ב-CMLL דו-שלבי, שני מצבי מיקום פינות. בתמונה השמאלית, האדום של שתי הפינות השמאליות כבר מיושר, משתמשים בהחלפה סמוכה; בתמונה הימנית, אף צד אינו מיושר, משתמשים בהחלפה אלכסונית.
אתם יכולים להבין כל קבוצת אלגוריתמים באמצעות הרבה סלואו-סולבינג. אל תתייחסו אליהם כאל אלגוריתמים, אלא כאל תנועות קבועות מסוימות שאתם יכולים לגלות בעצמכם לאט לאט, אך רישומם כאן יכול לחסוך לכם דרך ארוכה.
ועוד דבר אחד, יעיל יותר מכל אימון אחר: השקיעו כמה שקלים וקנו קובייה חדשה. אם יש לכם עדיין קובייה ישנה שחורקת ונתקעת כשמסובבים אותה חזק מדי, לכו וקנו קוביית 3x3 מודרנית עם מגנטים. הקוביות החדשות ביותר יגרמו לכם להרגיש את כוח הייעול ההנדסי: סיבוב חלק, יישור אוטומטי, וכמעט ללא תקיעות. עצם ההחלפה לקובייה חדשה יכולה להפחית את ממוצע הזמנים שלכם ב-15 שניות בבת אחת. הבחירה המשתלמת ביותר היא MoYu RS3 M V5 (גרסת השעיה מגנטית + ליבת כדור), בסביבות עשרים דולר, ותשמש אתכם היטב עד שתגיעו ל-סאב-20.
שלב שלישי: 40 שניות → 30 שניות (שבוע 5–13, חודשיים)
נתונים: 7 ביוני עד 4 באוגוסט. ה-Ao100 ירד מ-39.8 שניות ל-29.9 שניות, תהליך שלקח 58 ימים. בשלב זה, ייתכן שתשיגו מדי פעם תוצאות מתחת ל-30 שניות, אך רק במזל רב. כמו כן, ככל שזמן הפתרון הממוצע יורד, הקושי לשפר בשנייה אחת יעלה באופן אקספוננציאלי. (Ao100 מייצג את ממוצע הזמנים של 100 הפתרונות האחרונים, לאחר הסרת 5% מהתוצאות הטובות ביותר והגרועות ביותר).
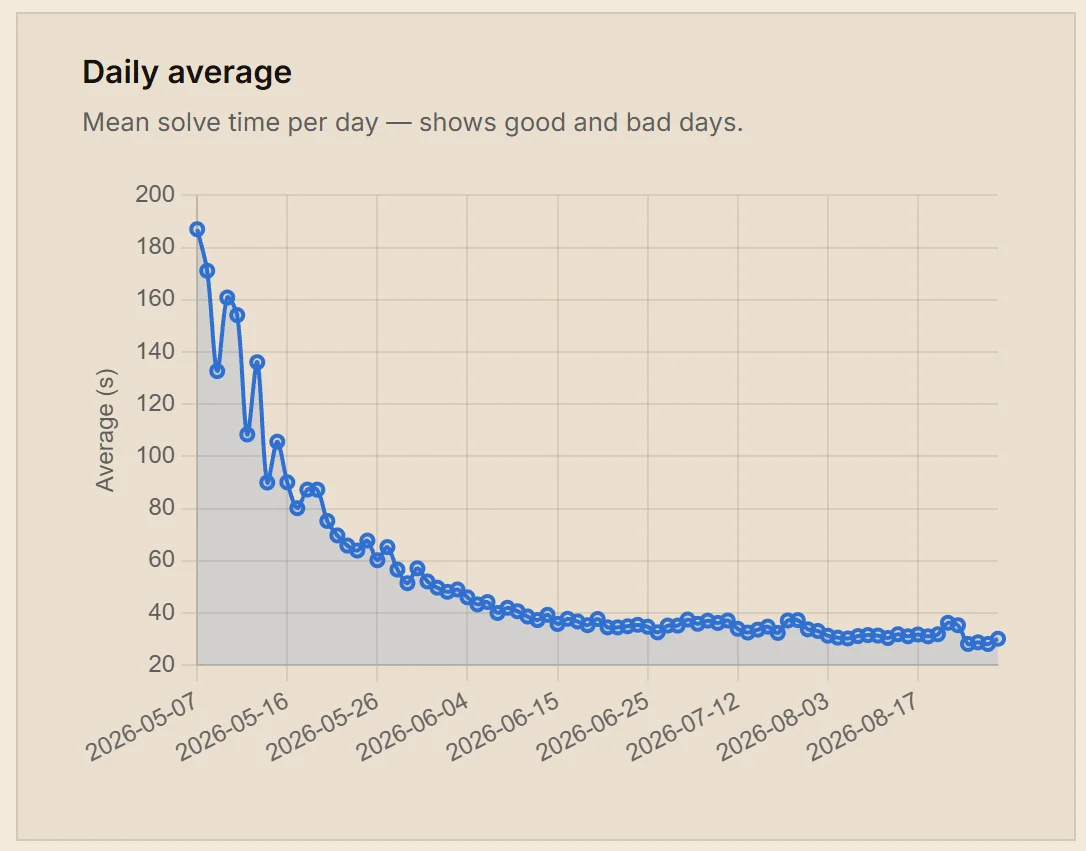
איור: ממוצע יומי. לאחר אמצע יוני, העקומה כמעט השתטחה, ו’טחנתי’ בין 30 ל-40 שניות במשך חודשיים.
איפה נתקעים: פתרון ששת הקצוות בשכבה העליונה איטי מאוד, אין הבנה של הלוגיקה, וכל פעם מסתמכים על ניסוי וטעייה חוזרים ונשנים, מה שמבזבז המון זמן. הבלוק הראשון והשני עדיין לא מיומנים מספיק.
מה לאמן: זיהוי EO (Edge Orientation). בפוסט הקודם הסברנו שיש רק כמה מצבים לקצוות לא מכוונים: 0, לא 0 ולא 4, 4 (2 למעלה ו-2 למטה), 4 (כולם בשכבה העליונה), 4 (3 למעלה ו-1 למטה). המטרה בשלב זה היא: ברגע שהבלוקים הושלמו, לזהות מיד, בלי לספור, איזה מצב זה. שיטת התרגול היא לערבב, לפתור עד סיום CMLL, לעצור, לומר את מספר הקצוות הלא מכוונים, ואז להמשיך.
-
רבים אינם מבינים את התנועות כאן. שלב ה-EO בסופו של דבר נועד ליצור את צורת החץ של 3 למעלה ו-1 למטה, מכיוון שבמצב פתור, ערבוב אחד בלבד יוצר צורת חץ. לכן, בחשיבה לאחור, זהו הצעד האחרון לפני השלמת הפתרון. אז, לא משנה כמה קצוות לא מכוונים יש, המטרה הסופית היא ליצור חץ. אם יש 4 קצוות לא מכוונים למעלה, מחליפים זוג קצוות עליונים ותחתונים כדי להוריד קצה אחד למטה וליצור חץ. אם יש 2 למעלה ו-2 למטה, מחליפים זוג קצוות עליונים ותחתונים כדי להעלות קצה אחד למעלה וליצור חץ. אם יש 1 למעלה ו-1 למטה, או 2 למעלה, משתמשים ב-M’ U M כדי להפוך למצב הקודם, ואז בונים את החץ. תוכלו לגלות בעצמכם את הצעדים האופטימליים למצב 1/1 באמצעות הרבה התבוננות וחשיבה.
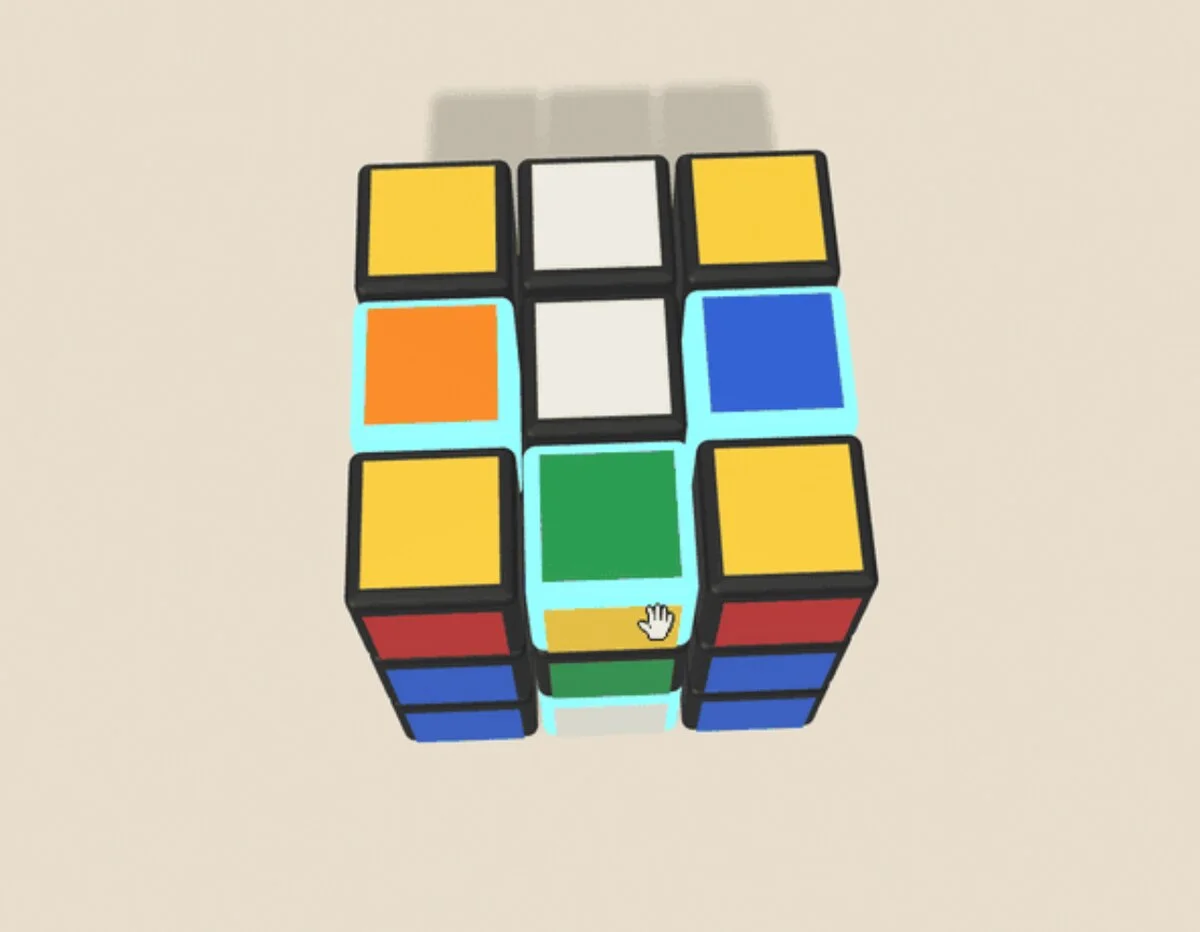
איור: צורת חץ. שלושה קצוות לא מכוונים בשכבה העליונה (מודגשים בטורקיז) מסודרים בצורת חץ, המצביע על הקצה הלא מכוון בשכבה התחתונה. במצב זה, M’ U M אחד יכול ליישר את כולם בו זמנית. פתחו מצב זה בקובייה תלת-ממדית כדי לראות צעד אחר צעד.
-
תרגלו לוק-אהד (Look-ahead) באופן אינטנסיבי. זה הדבר החשוב ביותר במעבר מ-40 ל-30 שניות, וגם הדבר הכי מנוגד לאינטואיציה: סובבו לאט יותר, הסתכלו רחוק יותר. כשאתם בונים את הבלוק הראשון, אל תסתכלו על החלק שאתם מכניסים, אלא על היכן נמצא החלק הבא. בהתחלה זה יהיה מוזר מאוד, והביצועים שלכם יורעו, אבל אם תתמידו שבוע אחד, פתאום תראו שיפור.
-
CMLL ללא היסוס. אם אתם צריכים לחשוב לפני כל תנועה שאתם עושים, אז היא עדיין לא ‘שלכם’. תרגלו כל תנועה בנפרד 50 פעמים, עד שהיד שלכם תזוז אוטומטית ברגע שתראו את הצורה.
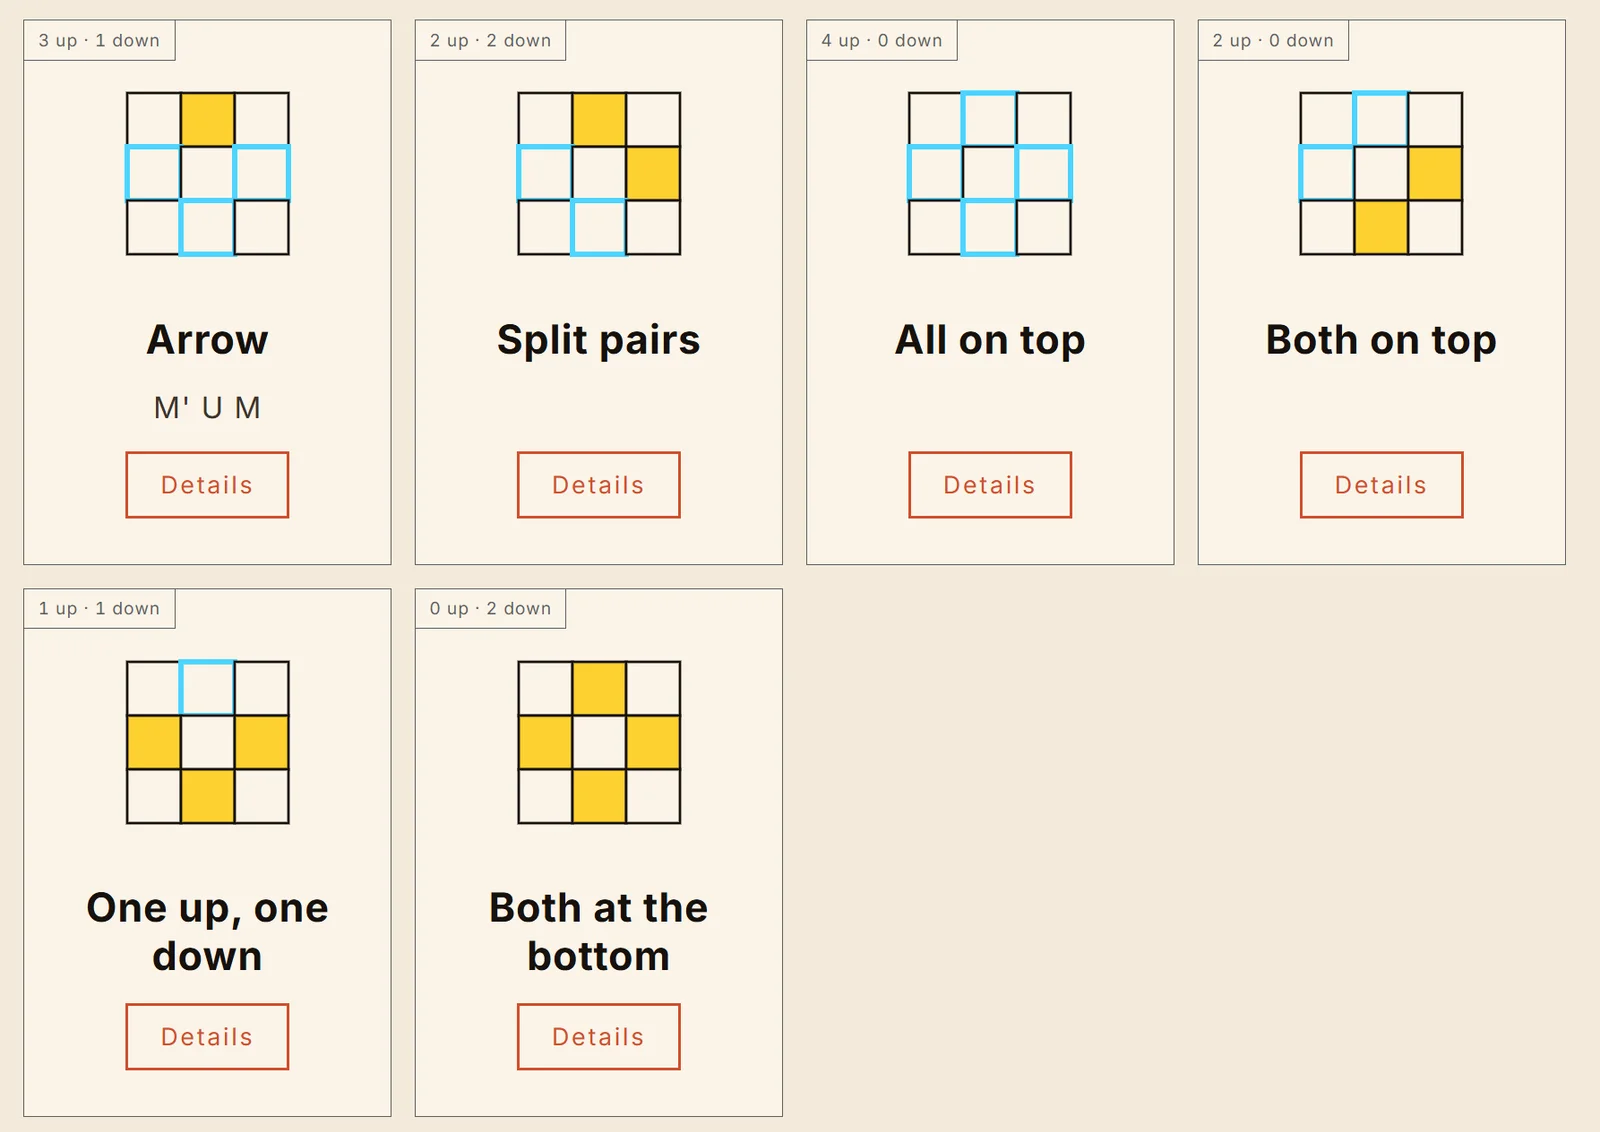
איור: שש צורות EO. התווית בפינה השמאלית העליונה מציגה את מספר הקצוות הלא מכוונים (למעלה / למטה), צהוב הוא קצה מכוון, מסגרת טורקיז היא קצה לא מכוון. רק צורת החץ דורשת אלגוריתם, שאר חמש הצורות הופכות תחילה לצורת חץ.
לגבי פתרון הקצוות השמאליים והימניים, נניח שהצהוב למעלה, הלבן למטה, והבלוק הראשון אדום. במקרה זה, יש ליישר את קצה הצהוב-אדום + קצה הצהוב-כתום (מודגש). הרעיון המרכזי הוא להוריד את קצה הצהוב-אדום לשכבה התחתונה באמצעות החלפת קצוות עליונים ותחתונים, ולעשות את אותו הדבר עם קצה הצהוב-כתום. שני הקצוות יהיו מנוגדים זה לזה בשכבה התחתונה. לאחר מכן, מסובבים את השכבה העליונה למיקום הנכון, ו-M2 U או M2 U’ יפתרו את הקצוות השמאליים והימניים של שכבת ה-U.
כדי לעזור לכם להבין טוב יותר, ריכזתי את שש צורות ה-EO בדף ה-LSE בספריית האלגוריתמים של שיטת רוקס. לחיצה על “צפו בפרטים” בכל תמונה תפתח את המצב המתאים בקובייה תלת-ממדית, כשהקצוות הלא מכוונים מודגשים אוטומטית. באותו עמוד תמצאו גם את מצבי ה-UL/UR ואת כל המצבים של ארבעת הקצוות האחרונים.
ירידה בכמות התרגול בשלב זה אינה דבר רע. אי אפשר לעבור תקופת רמה רק על ידי הגברת כמות התרגול; צריך לשנות הרגל רע ספציפי. מניסיוני, יש לשנות רק הרגל אחד בכל פעם.
שלב רביעי: 30 שניות → 28 שניות (אחרי שבוע 13)
נתונים: אחרי 4 באוגוסט. בחודש ספטמבר כולו, מספר האימונים המתועדים היה 122, אך למעשה אימונים רבים לא תועדו. הפכתי את הקובייה לצעצוע שולחני שאני מרים ומשחק בו כלאחר יד: כשמצב הרוח טוב, אני משחק כמה סיבובים; כשעצבני או חרד, אני משחק כמה סיבובים; בהפסקות עבודה, אני משחק כמה סיבובים; כשמשעמם, אני משחק כמה סיבובים. כך שילבתי את המשחק בקובייה בחיי היומיום. ה-Ao100 ירד בהדרגה מ-29.9 ל-28.2.
איפה נתקעים: אין צוואר בקבוק מוגדר, פשוט חוסר מיומנות.
מה לאמן: אם המהירות הממוצעת שלכם עדיין מעל 30 שניות, הדבר היחיד שאתם צריכים לעשות הוא להמשיך לתרגל המון, ולא לשנן אלגוריתמים חדשים.
- תרגלו לוק-אהד (look-ahead) ללא הפסקה באמצעות סלואו-סולבינג, וכך תהפכו למהירים יותר ויותר.
- קחו את הקובייה ופשוט שחקו בה כשאתם פנויים, הניחו אותה במקום נגיש, כמו על שולחן העבודה, כך שתוכלו לשחק בה בהפסקות מהעבודה. בנוסף, הקליטו את עצמכם פותרים לעיתים קרובות, ובדקו באיזה שלב אתם מבלים הכי הרבה זמן, ואז בצעו אופטימיזציה ממוקדת. זהו תרגול ממוקד, וקצב ההתקדמות שלכם אינו תלוי במספר הפעמים הכולל שתרגלתם באופן רגיל, אלא במספר הפעמים שתרגלתם באופן ממוקד.
- ואז תגלו שלאחר שתעברו את צוואר הבקבוק של 30–35 שניות, המהירות שלכם תרד עוד מדרגה.
- בשלב זה, ברכותינו! בעיני מתחילים, אתם כבר שחקנים מרשימים מאוד!
הצעד הבא בהתקדמות
ראשית, אל תדאגו לגבי הגבול העליון של שיטת רוקס. ישנם קיוברים מובילים בעולם המשתמשים ברוקס ומגיעים לצמרת, ואין לשיטה גבול עליון בפני עצמה.
יתרה מכך, כמעט כל קיובר ברמה עולמית הפותר ביד אחת (OH) משתמש בשיטת רוקס, מכיוון שהיא באמת מתאימה מאוד גם לפתרון ביד אחת.
התוצאות המהירות ביותר ברוקס בתחרויות רשמיות (WCA):
- פתרון יחיד 4.11 שניות, Sean Patrick Villanueva (הפיליפינים), Valenzuela Cubing Open 2023, נחשב לזמן הפתרון היחיד המהיר ביותר ברוקס בתחרות רשמית (סרטון שחזור)
- ממוצע 5.98 שניות, גם הוא, 2019, באותה עת היה זה שיא אסיה, וגם הממוצע הרשמי השלישי בהיסטוריה מתחת ל-6 שניות (נתוני WCA)
- הוא גם שיאן העולם בפתרון ביד אחת (OH): ממוצע 8.09, פתרון יחיד 6.05 (2024). בקרב קהילת פתרון ביד אחת, רוקס נחשבת לשיטה האופטימלית
אבל כדי לרדת מתחת ל-15 שניות, צריך לעבור מ-CMLL הדו-שלבי הנוכחי לביצוע בצעד יחיד, מה שמצריך שינון של אלגוריתמים מורכבים יותר.
ועדיין, אני מעדיף חקירה חופשית. הבנה עמוקה של האלגוריתמים מתוך התנסות, ואפילו יצירת אלגוריתמים שנוחים לכם, מהנות בהרבה משינון עיוור.
הקובייה הייתה ונשארה משחק מחשבה, ולא משחק זיכרון. רק כשמבינים את העיקרון אפשר לדעת בכל שלב מה עושים, לא לשכוח דבר גם אחרי שלושה חודשים ללא מגע בקובייה, ולהסיק את דרך הפתרון לכל קובייה שלא ראיתם מעולם.
סיכום
איור: הפתרון הושלם.
המעבר מיכולת לפתור את הקובייה ועד לפתרון מתחת ל-30 שניות אינו תהליך של שינון אלגוריתמים, אלא תהליך של אימון ותיאום בין הידיים, העיניים והמוח.
ארבעה שלבים, ארבעה דברים: ראשית, למדו להתבונן בלי לסובב את הקובייה; שנית, למדו לבנות את הבלוק השני (SB) מבלי להרוס את הבלוק הראשון (FB); שלישית, למדו להסתכל על הצעד הבא בזמן שאתם מבצעים את הנוכחי; ולבסוף, תנו לידיים שלכם להתאים את עצמן לקצב העיניים.
אלגוריתמים אינם מקור המהירות. התבוננות היא המפתח.
למדו לבנות משוב חיובי באמצעות התקדמות בכל שלב, וכך אפילו תרגול מיומנות לא יהיה משעמם, במיוחד כשתגלו את ההפתעה שבשבירת שיא נוסף. במיוחד בשלבים ההתחלתיים והבינוניים, תחוו בכל יום את השמחה שבשבירת שיאים.
את כל האלגוריתמים והמצבים המוזכרים בפוסט ריכזתי בספריית האלגוריתמים של שיטת רוקס. כשאתם נתקעים, תוכלו לחזור לשם לבדוק.
עולם הקוביות ההונגריות מלא בכיף אינסופי, מאחל לכם הנאה רבה במשחק.
נספח 1: רשימת תרגול לפי שלבים
שלב ראשון (> 60 שניות)
- קבעו זווית הסתכלות קבועה, אל תסובבו את הקובייה כולה במהלך הפתרון
- מצאו את החלק הבא הרצוי ללא עצירות
- סלואו-סולבינג, ציינו את הכוונה של כל מהלך
- תרגלו רק את הבלוק הראשון (FB), חזרו על כך 50 פעמים
שלב שני (60 → 40 שניות)
- בלוק שני (SB) משתמש רק ב-R, r, M, U, מבלי לגעת בבלוק הראשון
- תרגול CMLL דו-שלבי
- תרגול קצב M’ U M’ U, 5 דקות ביום
שלב שלישי (40 → 30 שניות)
- עצרו בסיום CMLL, וציינו מיד את מספר הקצוות הלא מכוונים
- סלואו-סולבינג + לוק-אהד: העיניים תמיד מסתכלות על החלק הבא
- לפחות 20 פתרונות איכותיים ביום
שלב רביעי (< 30 שניות)
- הקליטו סרטונים כדי לזהות עצירות
- טכניקות אצבעות: R U R’ U’ באצבע אחת, אצבע טבעת לשכבת M
- 20 פתרונות איכותיים ביום, ללא ערימת כמות
נספח 2: כלים
- csTimer: cstimer.net. פתחו סטטיסטיקות Ao5 / Ao12 / Ao100. ה-Ao100 הוא הרמה האמיתית שלכם, תוצאות בודדות הן עניין של מזל.
- קובייה תלת-ממדית: philoli.com/zh/projects/rubiks-cube. את כל האלגוריתמים שבמאמר ניתן להזין כאן ולצפות באנימציה.
- ספריית אלגוריתמים ידידותית למתחילים בשיטת רוקס: philoli.com/zh/projects/rubiks-cube/roux.
- מנתח אימוני csTimer: philoli.com/zh/projects/rubiks-cube/analyzer. גררו לכאן קובץ שייצאתם מ-csTimer כדי לראות את מגמת הביצועים שלכם, עקומות Ao5/Ao12/Ao100, התקדמות ה-PB, טבלת אבני דרך ועקומת תרגול חוק הכוח.
מאמר זה מכיל קישורי שותפים של אמזון: אם תרכשו דרך הקישורים, אקבל עמלה קטנה, והמחיר שלכם יישאר זהה.